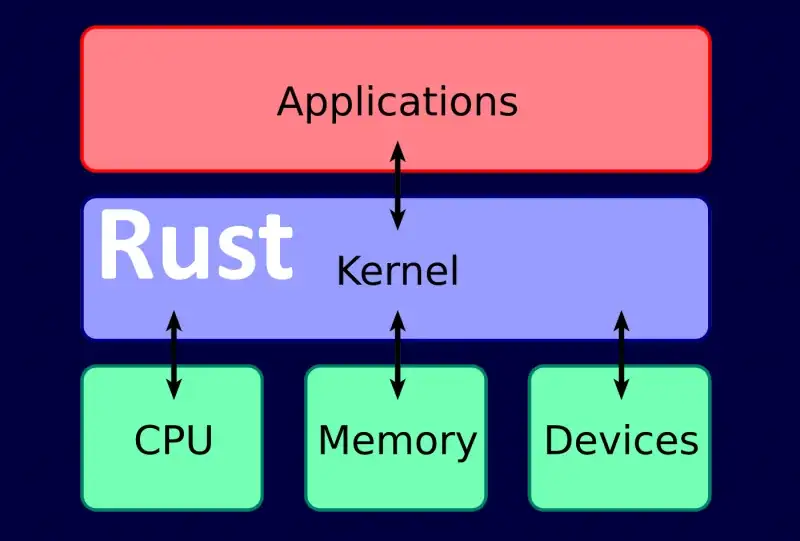
Introducción al desarrollo de controladores Windows Kernel en Rust
Contenido
- Introducción
- Dependencias
- Desarrollo
- Configuración
- Implementación
- Implementación y pruebas
- Resumen
- Referencias
Introducción
¡Hola! Me alegra que estés aquí. En esta publicación crearemos un pequeño controlador de kernel Windows usando Rust. Sí, ese Rust. Moderno, ruidoso y realmente útil.
Este artículo se centra en la seguridad y los fundamentos: configuración de la cadena de herramientas, vinculación con el WDK, no_std, un punto de entrada mínimo del controlador y salida de depuración del kernel a través de DbgPrint. Desde aquí puede pasar a los siguientes pasos legítimos, como el manejo de IOCTL, los objetos del dispositivo, las rutinas de envío de IRP y la arquitectura del controlador real.
Si aún no conoces Rust, igual estarás bien: también mostraré un ejemplo C++ comparable. Todo lo que necesita es tiempo, experiencia en C/C++ y conocimientos básicos del desarrollo en modo kernel.
¿Por qué Rust? Porque puede ofrecer un rendimiento cercano a C/C++ al mismo tiempo que proporciona sólidas garantías de seguridad de la memoria a nivel de lenguaje. Muchas organizaciones grandes están invirtiendo en código seguro para la memoria y Rust en particular, y el ecosistema Rust se envía rápidamente con lanzamientos estables cada ~6 semanas y un canal nocturno separado.
⚠️ Nota de ética y seguridadLos controladores del kernel funcionan con privilegios extremos. Utilice estas técnicas únicamente para aprendizaje, investigación y desarrollo legítimo.
Dependencias
Para seguir (o copiar/pegar), instale:
- Rust: https://www.rust-lang.org/tools/install
- Windows SDK: https://developer.microsoft.com/windows/downloads/windows-sdk/
- Windows WDK: https://learn.microsoft.com/windows-hardware/drivers/download-the-wdk
- Suite Sysinternals (DebugView): https://learn.microsoft.com/sysinternals/downloads/sysinternals-suite
También querrás una VM (VMWare, Hyper-V, VirtualBox, QEMU) con Windows 10 x64 or Windows 11, firma de prueba habilitaday la depuración del kernel habilitada.
Habilite el modo de prueba y la depuración del kernel, luego reinicie:
⚠️ Ejecute la terminal como Administrador
# Enable Test Signing mode
bcdedit -set TESTSIGNING ON

# Enable kernel debugging
bcdedit /debug on
Desarrollo
Configuración
Cree un nuevo proyecto de biblioteca Rust:
cargo new hello-win-kernel --libEstructura del proyecto:
hello-win-kernel/
  src/lib.rs
  .gitignore
  Cargo.toml
En Rust, main.rs es el punto de entrada para los binarios, y lib.rs es el punto de entrada para las bibliotecas. Construiremos un controlador como un artefacto de biblioteca dinámica.
Editar Cargo.toml:
- Añadir un
[lib]sección y conjuntocrate-type = ["cdylib"]entonces Rust produce una biblioteca dinámica compatible con C. - conjunto
panic = "abort"tanto para perfiles de depuración como de versión para evitar el comportamiento de desenredado. - Añadir
winregcomo un construir dependencia para leer las rutas de los kits WDK/Windows desde el registro enbuild.rs.
carga.toml
[package]
name = "hello-win-kernel"
version = "0.1.0"
edition = "2021"

[lib]
path = "src/lib.rs"
crate-type = ["cdylib"]

[profile.dev]
panic = "abort"

[profile.release]
panic = "abort"

[build-dependencies]
winreg = "0.50.0"
Crear un rust-toolchain archivo en la raíz del proyecto para forzar el uso nocturno (necesitamos indicadores solo nocturnos durante la vinculación):
rust-toolchain
nightlyAgregue un script de compilación para ubicar las bibliotecas WDK
Para crear un controlador, necesitamos vincularlo a algunas bibliotecas WDK (por ejemplo, ntoskrnl). Agregaremos rutas de búsqueda de biblioteca en el momento de la compilación a través de build.rs.
crear build.rs:
construir.rs
extern crate winreg;

use std::env::var;
use std::error::Error;
use std::fmt;
use std::path::{Path, PathBuf};
use winreg::enums::*;
use winreg::RegKey;

const WIN_KITS_KEY: &str = r"SOFTWARE\Microsoft\Windows Kits\Installed Roots";

#[derive(Debug)]
struct BuildError {
    msg: String,
}

impl Error for BuildError {}

impl fmt::Display for BuildError {
    fn fmt(&self, f: &mut fmt::Formatter) -> fmt::Result {
        write!(f, "BuildError: {}", self.msg)
    }
}

fn get_windows_kits_dir() -> Result<PathBuf, BuildError> {
    let hklm = RegKey::predef(HKEY_LOCAL_MACHINE);
    match hklm.open_subkey(WIN_KITS_KEY) {
        Ok(key) => match key.get_value::<String, _>("KitsRoot10") {
            Ok(dir) => Ok(dir.into()),
            Err(_) => Err(BuildError {
                msg: format!("Cannot get value: {}", WIN_KITS_KEY),
            }),
        },
        Err(_) => Err(BuildError {
            msg: format!("Cannot open subkey: {}", WIN_KITS_KEY),
        }),
    }
}

fn get_km_dir(windows_kits_dir: &PathBuf) -> Result<PathBuf, BuildError> {
    match Path::new(windows_kits_dir).join("lib").read_dir() {
        Ok(read_dir) => {
            match read_dir
                .filter_map(|dir| dir.ok())
                .map(|dir| dir.path())
                .filter(|dir| {
                    dir.components()
                        .last()
                        .and_then(|c| c.as_os_str().to_str())
                        .map(|c| c.starts_with("10.") && dir.join("km").is_dir())
                        .unwrap_or(false)
                })
                .max()
                .ok_or_else(|| format!("Cannot find a valid km dir in `{:?}`", windows_kits_dir))
            {
                Ok(max_lib_dir) => Ok(max_lib_dir.join("km")),
                Err(msg) => Err(BuildError { msg }),
            }
        }
        Err(_) => Err(BuildError {
            msg: format!("Cannot read dir: {:?}", windows_kits_dir),
        }),
    }
}

fn main() {
    let windows_kits_dir = get_windows_kits_dir().unwrap();
    let km_dir = get_km_dir(&windows_kits_dir).unwrap();

    let target = var("TARGET").unwrap();
    let arch = if target.contains("x86_64") {
        "x64"
    } else if target.contains("i686") {
        "x86"
    } else {
        panic!("Only x64 and x86 are supported!");
    };

    let wdk_lib_dir = km_dir.join(arch);

    println!(
        "cargo:rustc-link-search=native={}",
        wdk_lib_dir.to_str().unwrap()
    );
}
Configuración del vinculador para una compilación de controlador
Crear un .cargo carpeta y agregue un archivo de configuración. Soportes de carga config.toml (preferido) y mayores config.
.carga/config.toml
[build]
target = "x86_64-pc-windows-msvc"

rustflags = [
  # Pre-link args (nightly-only via -Z)
  "-Z", "pre-link-arg=/NOLOGO",
  "-Z", "pre-link-arg=/NXCOMPAT",
  "-Z", "pre-link-arg=/NODEFAULTLIB",
  "-Z", "pre-link-arg=/SUBSYSTEM:NATIVE",
  "-Z", "pre-link-arg=/DRIVER",
  "-Z", "pre-link-arg=/DYNAMICBASE",
  "-Z", "pre-link-arg=/INCREMENTAL:NO",
  "-Z", "pre-link-arg=/MANIFEST:NO",
  "-Z", "pre-link-arg=/PDBALTPATH:none",

  # Post-link args
  "-C", "link-arg=/OPT:REF,ICF",
  "-C", "link-arg=/ENTRY:driver_entry",
  "-C", "link-arg=/MERGE:.edata=.rdata",
  "-C", "link-arg=/MERGE:.rustc=.data",
  "-C", "link-arg=/INTEGRITYCHECK",
]
Implementación
Rust no incluye una biblioteca estándar utilizable en modo kernel, por lo que la desactivamos con #![no_std]. También implementamos un controlador de pánico personalizado y proporcionamos un par de símbolos para satisfacer el vinculador MSVC en esta configuración mínima.
crear src/lib.rs:
src/lib.rs
#![no_std]

mod dbg;
mod ntstatus;
mod types;

use ntstatus::*;
use types::*;

// Fixes linker expectations in some configurations.
#[no_mangle]
pub extern "system" fn __CxxFrameHandler3(
    _: *mut u8,
    _: *mut u8,
    _: *mut u8,
    _: *mut u8,
) -> i32 {
    0
}

// Fixes linker expectations. Floating-point is generally discouraged in kernel drivers.
#[export_name = "_fltused"]
static _FLTUSED: i32 = 0;

// Panic handler (no std, no unwinding)
#[cfg(not(test))]
#[panic_handler]
fn panic(_info: &core::panic::PanicInfo) -> ! {
    loop {}
}

// Driver entry point
#[no_mangle]
pub extern "system" fn driver_entry(_driver: PVOID, _path: PVOID) -> NTSTATUS {
    kd_print!("Hello, world!\n");
    STATUS_SUCCESS
}
Agregue alias de tipo básico Windows:
src/tipos.rs
pub type NTSTATUS = u32;
pub type PCSTR = *const u8;
pub type PVOID = *mut core::ffi::c_void;
Agregue una constante NTSTATUS mínima:
src/ntstatus.rs
use crate::types::*;

pub const STATUS_SUCCESS: NTSTATUS = 0x00000000;
Salida de depuración del kernel con DbgPrint
Ahora importaremos DbgPrint from ntoskrnl y envuélvalo con una pequeña macro para no olvidarnos del terminador nulo.
src/dbg.rs
use crate::types::*;

#[link(name = "ntoskrnl")]
extern "C" {
    #[allow(dead_code)]
    pub fn DbgPrint(format: PCSTR, ...) -> NTSTATUS;
}

#[macro_export]
#[cfg(debug_assertions)]
macro_rules! kd_print {
    ($string: expr) => {
        unsafe {
            $crate::dbg::DbgPrint(concat!("[hello_win_kernel.sys] ", $string, "\0").as_ptr())
        }
    };

    ($string: expr, $($x:tt)*) => {
        unsafe {
            $crate::dbg::DbgPrint(
                concat!("[hello_win_kernel.sys] ", $string, "\0").as_ptr(),
                $($x)*
            )
        }
    };
}

#[macro_export]
#[cfg(not(debug_assertions))]
macro_rules! kd_print {
    ($string: expr) => {};
    ($string: expr, $($x:tt)*) => {};
}
En este punto puedes construir con éxito. A continuación, automatizaremos el cambio de nombre/firma y probaremos la carga.
Implementación y pruebas
Para probar un controlador en una VM, normalmente necesita:
- Construye el
.dllartifact - cambiarle el nombre a
.sys - Fírmelo (el certificado de prueba es suficiente para el modo de prueba)
- Cárguelo como un servicio y verifique el resultado.
Automatizaremos estos pasos con cargo-make.
Instálalo:
cargo install cargo-makeConfigurar la ruta de las herramientas Windows SDK
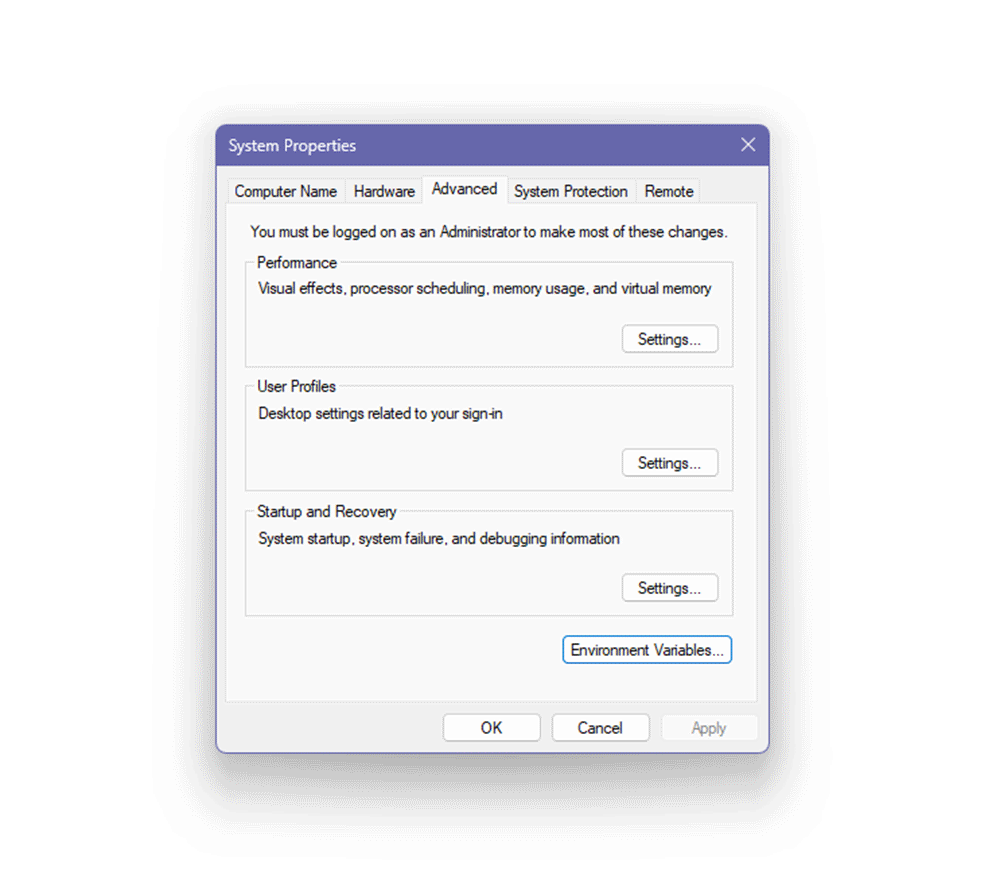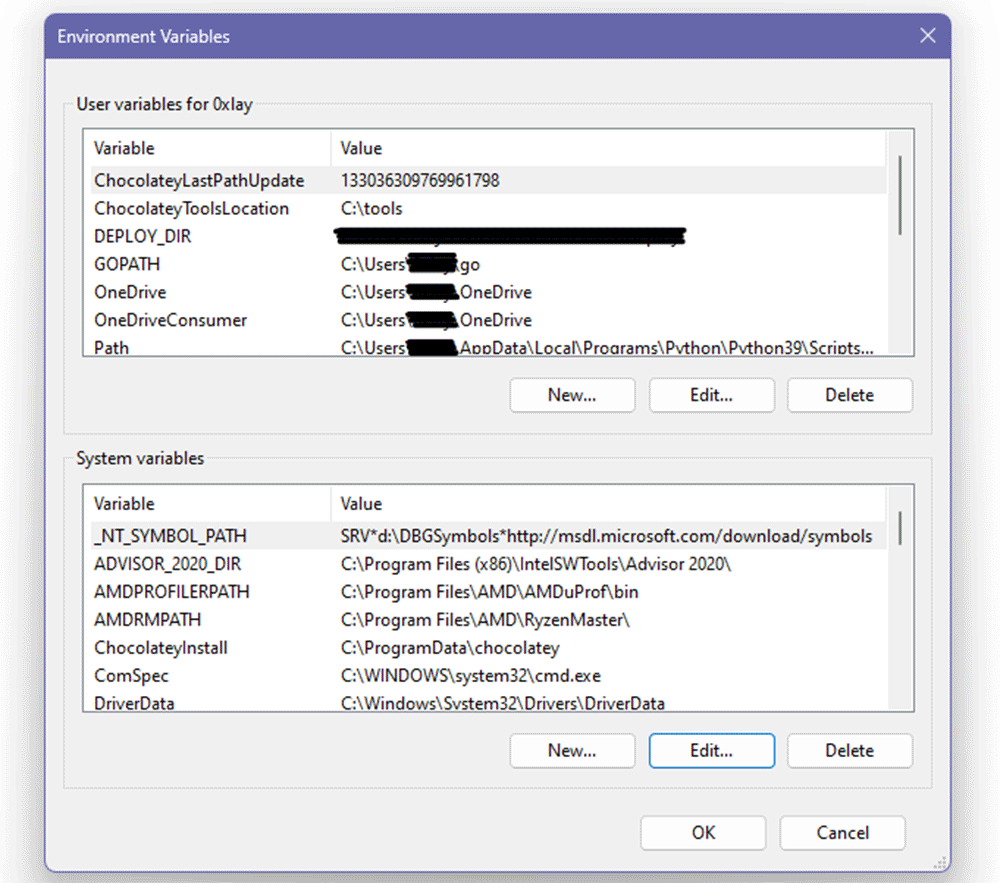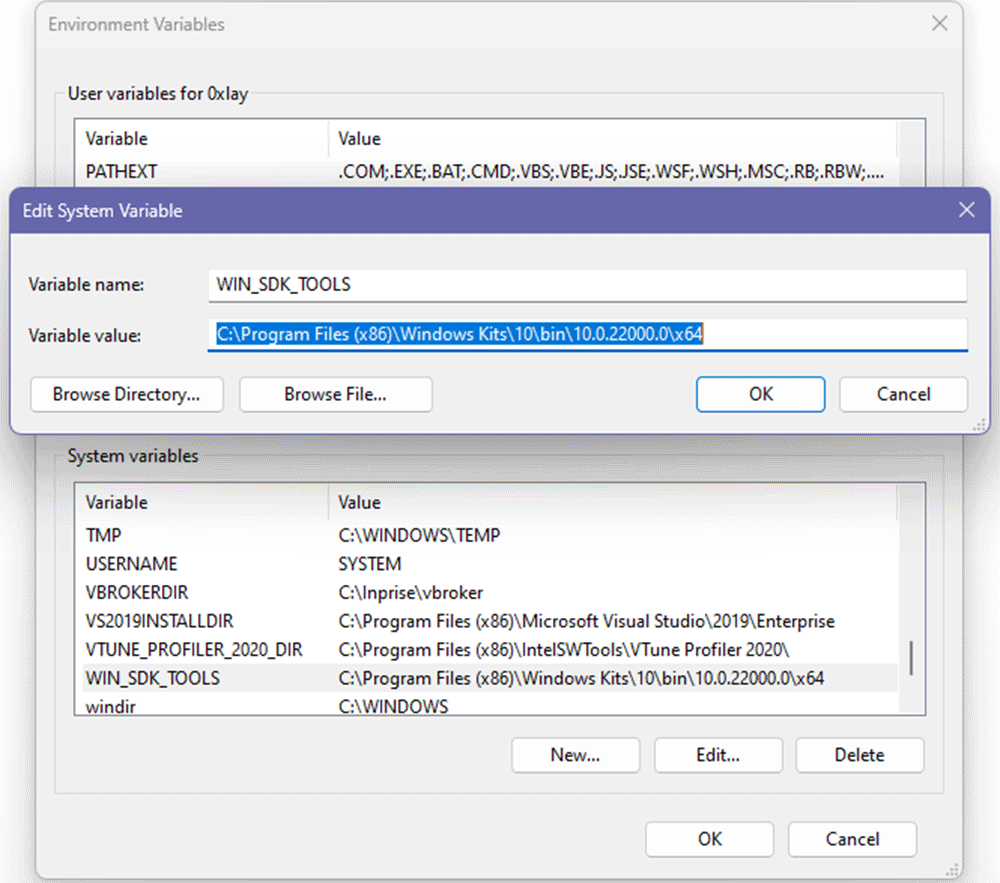
Cree una variable de entorno del sistema llamada WIN_SDK_TOOLS apuntando a su carpeta de herramientas Windows SDK.
Pasos:
- Abierto Ver configuración avanzada del sistema
- Ir a Avanzado tab
- Haga clic Variables de entorno
- bajo variables del sistema, haga clic Nuevo
- Nómbralo
WIN_SDK_TOOLS - Establezca el valor en la ruta de herramientas Windows SDK
- Haga clic OK
Agregar un script de creación de carga
crear makefile.toml en la raíz del proyecto:
makefile.toml
[env.development]
TARGET_PATH = "target/x86_64-pc-windows-msvc/debug"

[env.release]
TARGET_PATH = "target/x86_64-pc-windows-msvc/release"
BUILD_FLAGS = "--release"

[tasks.build-driver]
script = [
  "cargo build %BUILD_FLAGS%"
]

[tasks.rename-driver]
dependencies = ["build-driver"]
ignore_errors = true
script = [
  "cd %TARGET_PATH%",
  "rename hello_win_kernel.dll hello_win_kernel.sys"
]

[tasks.sign-driver]
dependencies = ["build-driver", "rename-driver"]
script = [
  ""%WIN_SDK_TOOLS%\\makecert.exe" -r -pe -ss PrivateCertStore -n "CN=hello_win_kernel_cert" hello_win_kernel_cert.cer",
  ""%WIN_SDK_TOOLS%\\signtool.exe" sign /fd sha256 /v /s PrivateCertStore /n "hello_win_kernel_cert" /t http://timestamp.digicert.com /a %TARGET_PATH%/hello_win_kernel.sys"
]

[tasks.deploy]
dependencies = ["sign-driver"]
script = [
  "mkdir bin",
  "move hello_win_kernel_cert.cer bin\\hello_win_kernel_cert.cer",
  "move %TARGET_PATH%\\hello_win_kernel.sys bin\\hello_win_kernel.sys"
]

[tasks.cleanup]
script = [
  "rmdir /s /q bin",
  "cargo clean"
]
Cree, cambie el nombre, firme e implemente:
cargo make deployLimpiar todo:
cargo make cleanupSólo firmar:
cargo make sign-driverPrueba en una máquina virtual Windows
Asegúrese de que la firma de prueba y la depuración del kernel estén habilitadas (y reinicie si cambió la configuración):
bcdedit -set TESTSIGNING ON
bcdedit /debug on
Copie a la VM:
bin/hello_win_kernel.sysbin/hello_win_kernel_cert.cer- Sistemas internos
DebugView.exe
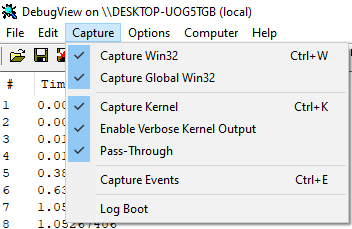
En vista de depuración:
- Habilitar Capturar
- comprobar Capturar núcleo
- Habilitar Salida detallada del kernel
 Registre el servicio de conductor:
sc create hello_win_kernel binPath= "FullPath\hello_win_kernel.sys" type= kernel start= demandEmpiece:
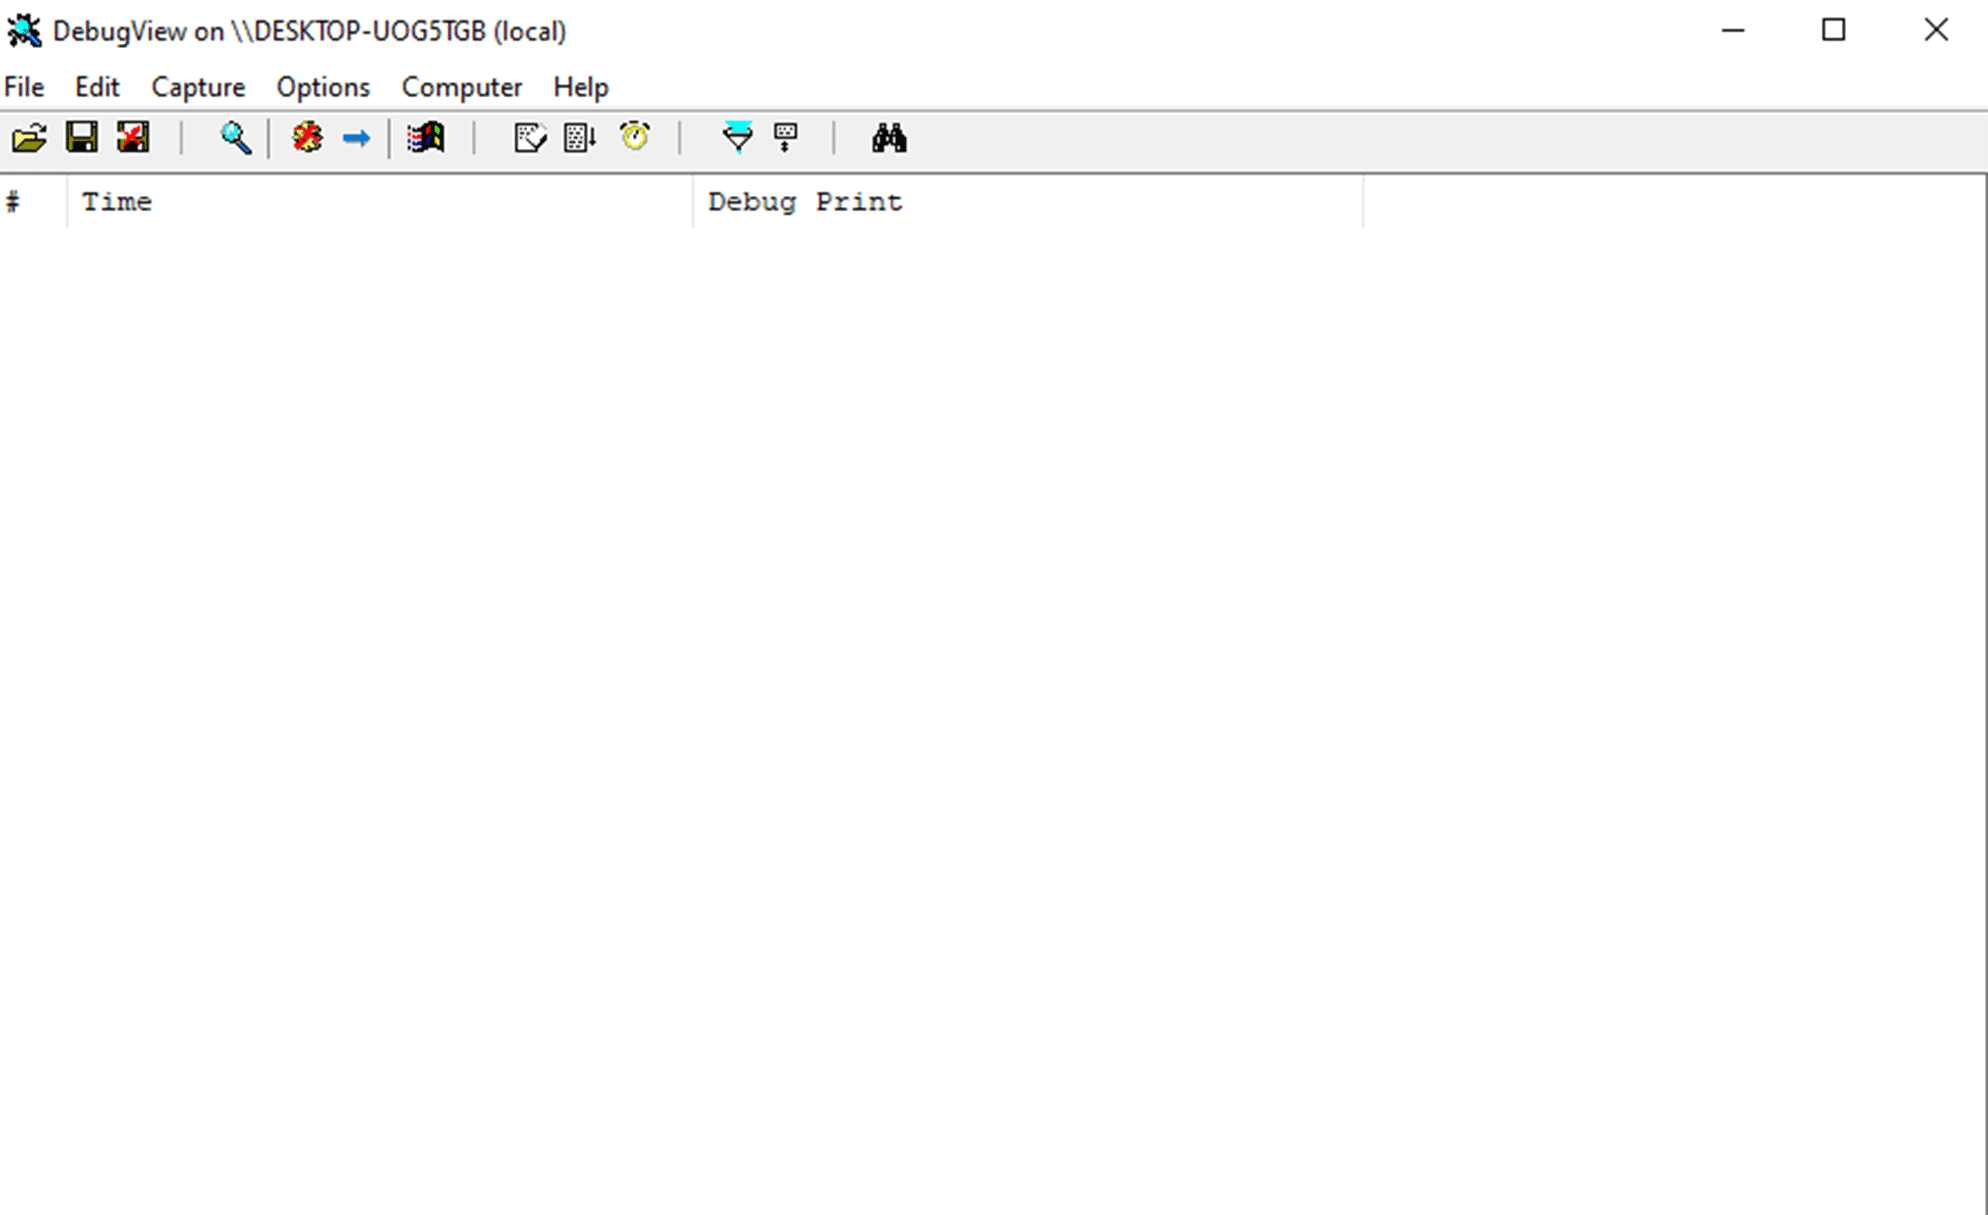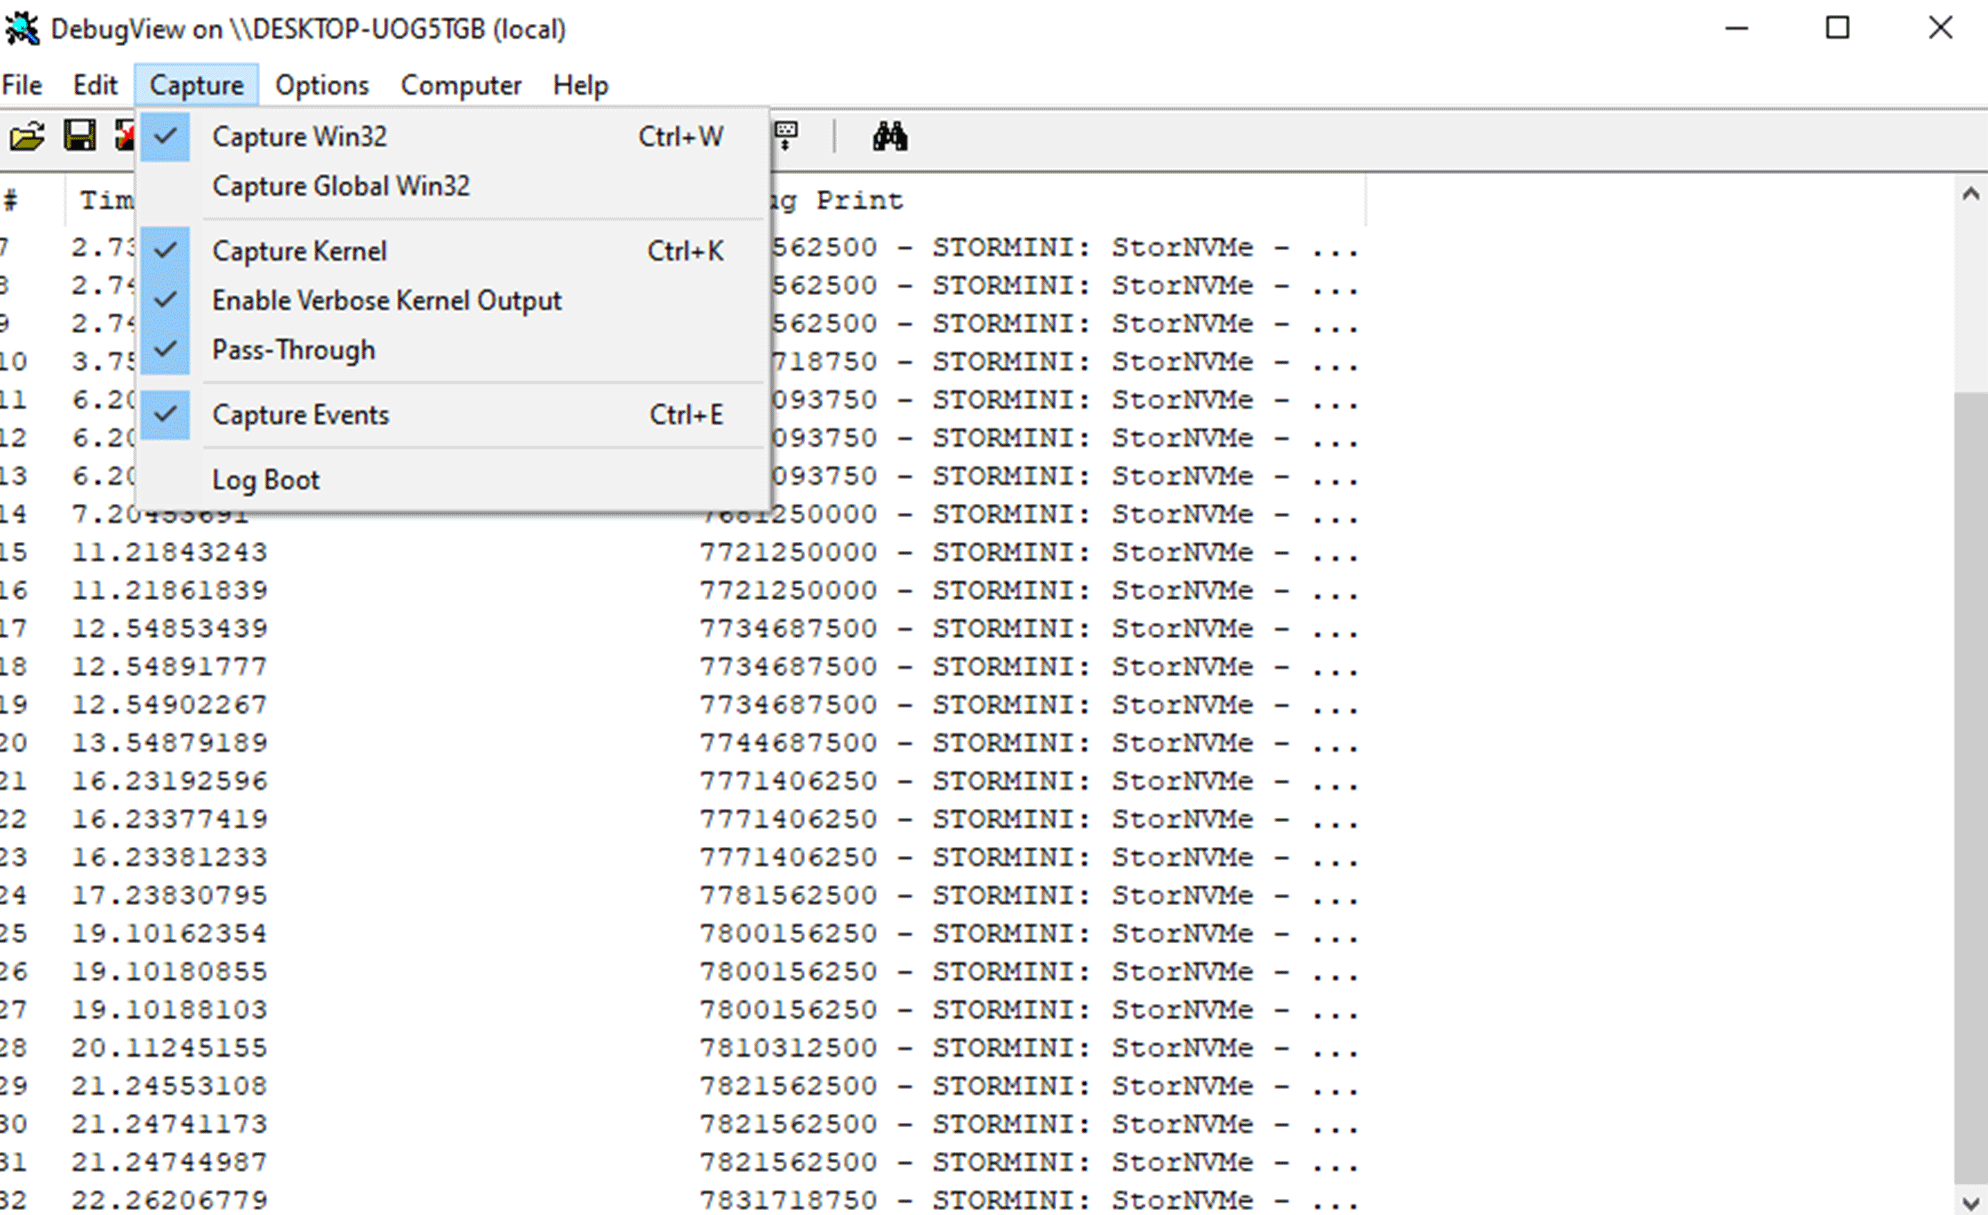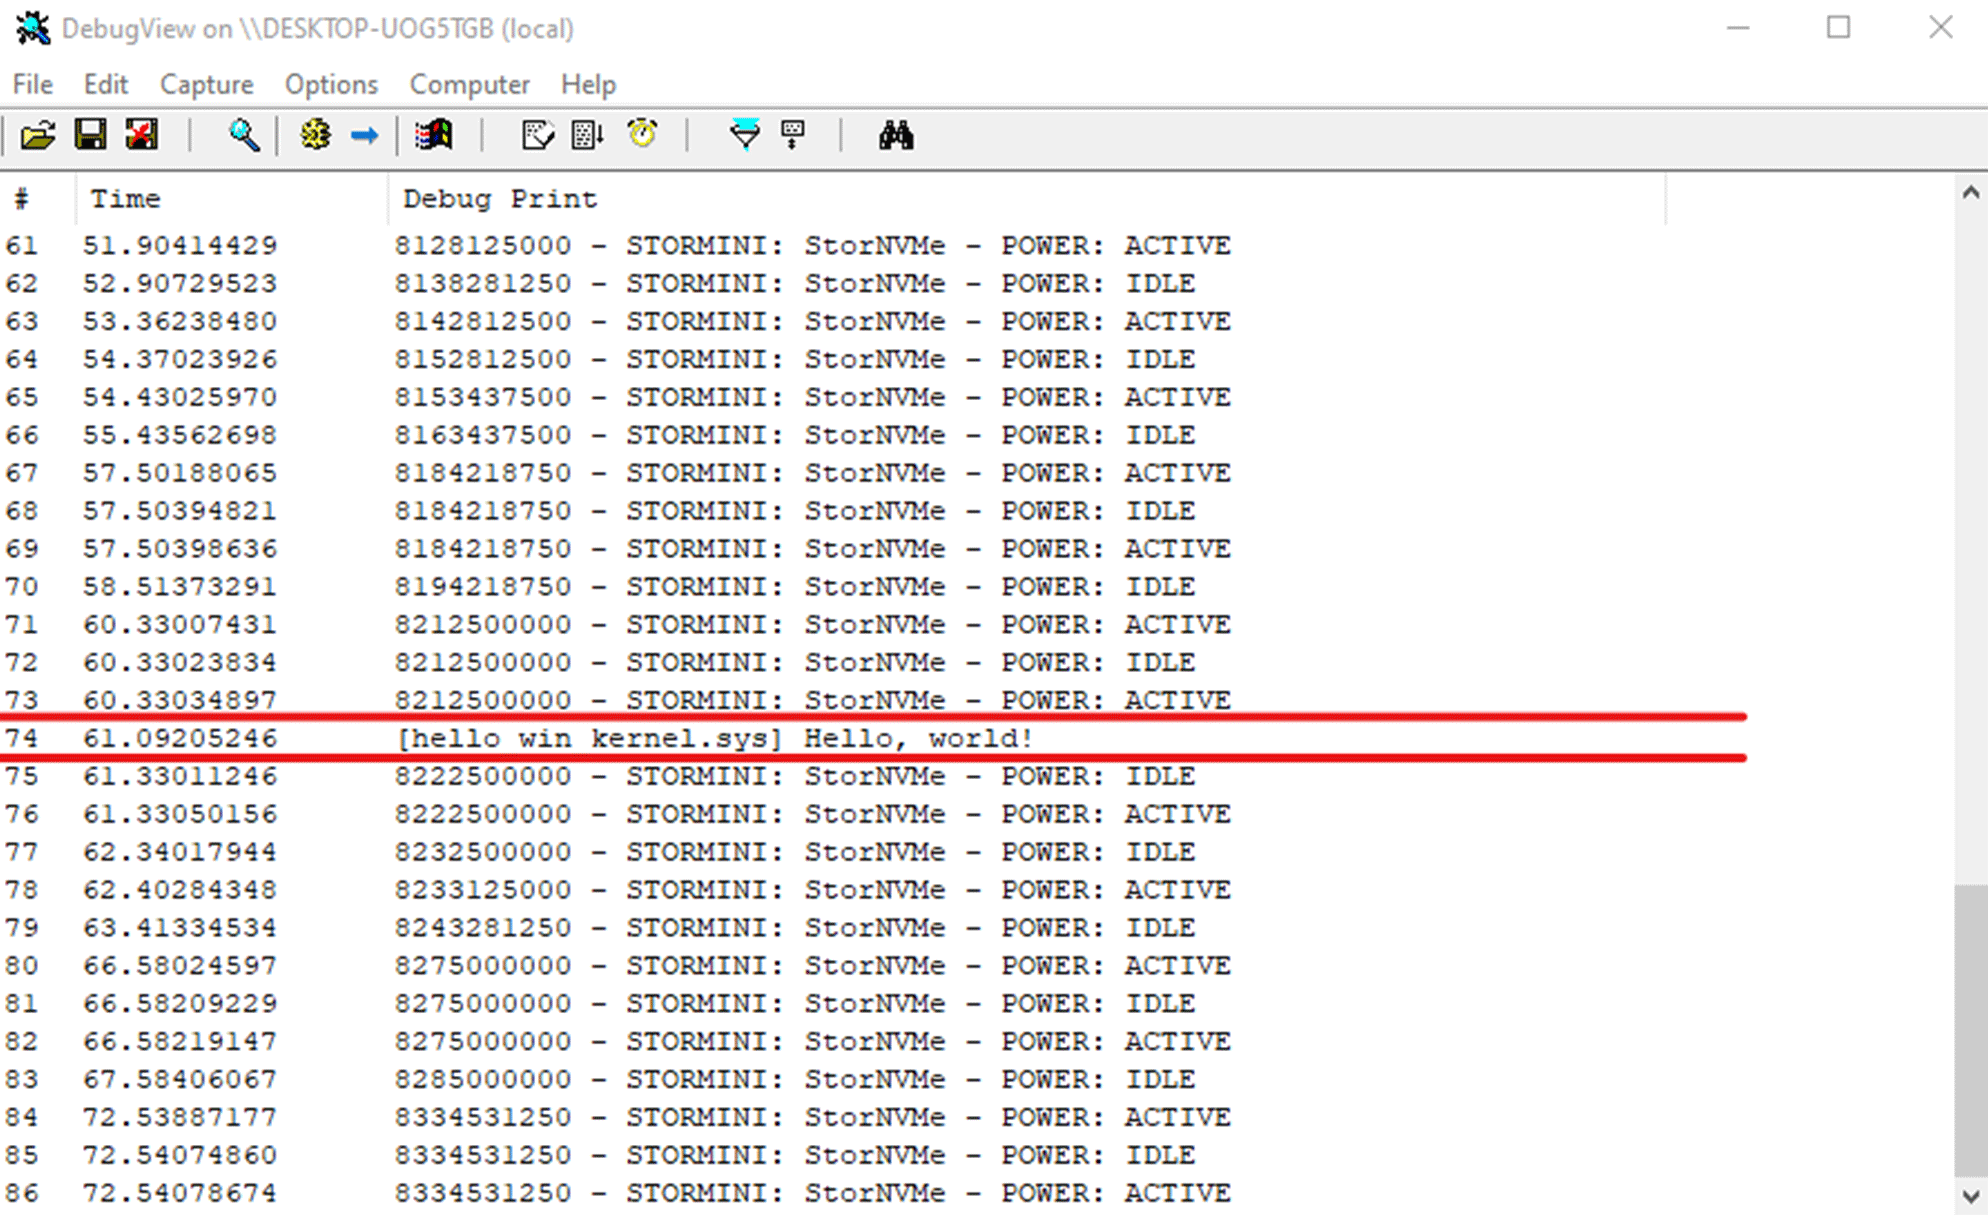
sc start hello_win_kernelSi todo es correcto, DebugView mostrará:
[hello_win_kernel.sys] Hello, world!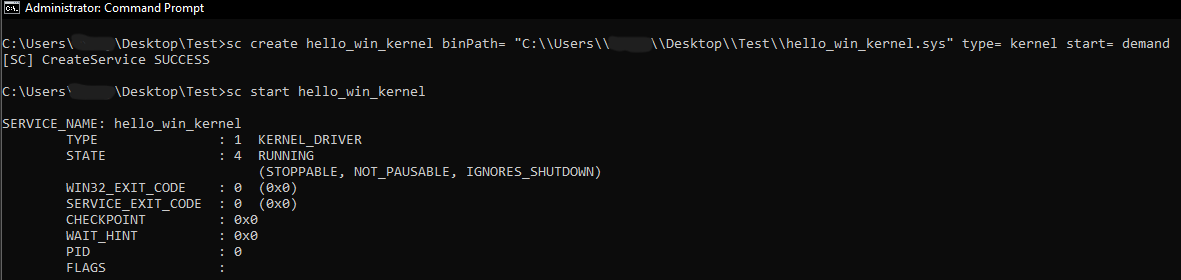
Comparación de C++ (hola mundo, conductor)
Como referencia, aquí está la entrada del controlador equivalente mínimo en C++:
#include <wdm.h>

extern "C" {
    DRIVER_INITIALIZE DriverEntry;
}

#ifdef ALLOC_PRAGMA
#pragma alloc_text(INIT, DriverEntry)
#endif

_Use_decl_annotations_
NTSTATUS DriverEntry([[maybe_unused]] PDRIVER_OBJECT DriverObject,
                     [[maybe_unused]] PUNICODE_STRING RegistryPath)
{
    DbgPrint("[hello-win-kernel-cpp.sys] Hello, World!\n");
    return STATUS_SUCCESS;
}
Resumen
Ha creado un controlador de kernel Windows mínimo en Rust: configurado todas las noches, vinculado a bibliotecas WDK, implementado un no_std punto de entrada y salida del kernel validada a través de DebugView. Rust puede parecer más “manual” que C/C++ en este espacio hoy en día, pero ofrece poderosas herramientas de seguridad a nivel de lenguaje que valen el costo de instalación.
A partir de aquí, los próximos pasos más productivos son primitivas de controlador legítimas:
- crear un objeto de dispositivo y un enlace simbólico
- implementar rutinas de despacho IRP
- comunicación IOCTL
- envoltorios seguros alrededor del kernel APIs
- registro y patrones estructurados de manejo de errores para
no_std
Referencias
- Scripts de construcción de carga: https://doc.rust-lang.org/cargo/reference/build-scripts.html
- Opciones del vinculador MSVC: https://learn.microsoft.com/cpp/build/reference/linker-options?view=msvc-170
- Descarga de WDK: https://learn.microsoft.com/windows-hardware/drivers/download-the-wdk
- Suite Sysinternals: https://learn.microsoft.com/sysinternals/downloads/sysinternals-suite