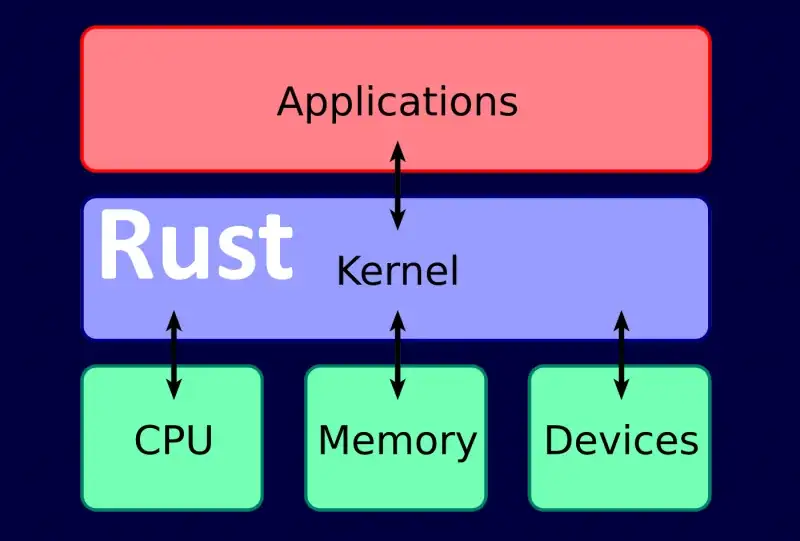
Introduksjon til Windows Kernel Driverutvikling i Rust
Innhold
- Introduksjon
- Avhengigheter
- Utvikling
- Konfigurasjon
- Implementering
- Utplassering og testing
- Sammendrag
- Referanser
Introduksjon
Hei! Glad du er her. I dette innlegget bygger vi en liten Windows kjernedriver ved å bruke Rust. Ja, den Rust. Trendy, høyt og faktisk nyttig.
Denne artikkelen holder seg på den sikre, grunnleggende siden: verktøykjedeoppsett, kobling mot WDK, no_std, et minimalt driverinngangspunkt og kjernefeilsøkingsutgang via DbgPrint. Herfra kan du gå videre til legitime neste trinn som IOCTL-håndtering, enhetsobjekter, IRP-utsendelsesrutiner og ekte driverarkitektur.
Hvis du ikke kjenner Rust ennå, går det fortsatt bra: Jeg viser også et sammenlignbart C++-eksempel. Alt du trenger er tid, C/C++ erfaring og grunnleggende forståelse av kjernemodusutvikling.
Hvorfor Rust? Fordi den kan levere ytelse nær C/C++ samtidig som den gir sterke minnesikkerhetsgarantier på språknivå. Mange store organisasjoner investerer i minnesikker kode og Rust spesielt, og Rust-økosystemet sendes raskt med stabile utgivelser hver ~6 uke og en separat nattlig kanal.
⚠️ Etikk og sikkerhetsmerknadKjernedrivere kjører med ekstreme privilegier. Bruk disse teknikkene kun for læring, forskning og legitim utvikling.
Avhengigheter
For å følge med (eller kopiere/lime inn), installer:
- Rust: https://www.rust-lang.org/tools/install
- Windows SDK: https://developer.microsoft.com/windows/downloads/windows-sdk/
- Windows WDK: https://learn.microsoft.com/windows-hardware/drivers/download-the-wdk
- Sysinternals Suite (DebugView): https://learn.microsoft.com/sysinternals/downloads/sysinternals-suite
Du vil også ha en VM (VMWare, Hyper-V, VirtualBox, QEMU) med Windows 10 x64 or Windows 11, testsignering aktivert, og kjernefeilsøking aktivert.
Aktiver testmodus og kjernefeilsøking, og start deretter på nytt:
⚠️ Kjør terminalen som administrator
# Enable Test Signing mode
bcdedit -set TESTSIGNING ON

# Enable kernel debugging
bcdedit /debug on
Utvikling
Konfigurasjon
Opprett et nytt Rust bibliotekprosjekt:
cargo new hello-win-kernel --libProsjektstruktur:
hello-win-kernel/
  src/lib.rs
  .gitignore
  Cargo.toml
I Rust, main.rs er inngangspunktet for binærfiler, og lib.rs er inngangspunktet for bibliotekene. Vi bygger en driver som en dynamisk bibliotekartefakt.
Rediger Cargo.toml:
- Legg til en
[lib]seksjon og settcrate-type = ["cdylib"]så Rust produserer et C-kompatibelt dynamisk bibliotek. - Sett
panic = "abort"for både feilsøkings- og utgivelsesprofiler for å unngå å slappe av. - Legg til
winregsom en bygge avhengighet for å lese WDK/Windows Setter stier fra registeret ibuild.rs.
Cargo.toml
[package]
name = "hello-win-kernel"
version = "0.1.0"
edition = "2021"

[lib]
path = "src/lib.rs"
crate-type = ["cdylib"]

[profile.dev]
panic = "abort"

[profile.release]
panic = "abort"

[build-dependencies]
winreg = "0.50.0"
Lag en rust-toolchain fil i prosjektroten for å tvinge frem nattlig (vi trenger flagg kun nattlig under kobling):
rust-toolchain
nightlyLegg til et byggeskript for å finne WDK-biblioteker
For å bygge en driver må vi koble til noen WDK-biblioteker (f.eks. ntoskrnl). Vi legger til biblioteksøkestier ved byggetid via build.rs.
Opprett build.rs:
build.rs
extern crate winreg;

use std::env::var;
use std::error::Error;
use std::fmt;
use std::path::{Path, PathBuf};
use winreg::enums::*;
use winreg::RegKey;

const WIN_KITS_KEY: &str = r"SOFTWARE\Microsoft\Windows Kits\Installed Roots";

#[derive(Debug)]
struct BuildError {
    msg: String,
}

impl Error for BuildError {}

impl fmt::Display for BuildError {
    fn fmt(&self, f: &mut fmt::Formatter) -> fmt::Result {
        write!(f, "BuildError: {}", self.msg)
    }
}

fn get_windows_kits_dir() -> Result<PathBuf, BuildError> {
    let hklm = RegKey::predef(HKEY_LOCAL_MACHINE);
    match hklm.open_subkey(WIN_KITS_KEY) {
        Ok(key) => match key.get_value::<String, _>("KitsRoot10") {
            Ok(dir) => Ok(dir.into()),
            Err(_) => Err(BuildError {
                msg: format!("Cannot get value: {}", WIN_KITS_KEY),
            }),
        },
        Err(_) => Err(BuildError {
            msg: format!("Cannot open subkey: {}", WIN_KITS_KEY),
        }),
    }
}

fn get_km_dir(windows_kits_dir: &PathBuf) -> Result<PathBuf, BuildError> {
    match Path::new(windows_kits_dir).join("lib").read_dir() {
        Ok(read_dir) => {
            match read_dir
                .filter_map(|dir| dir.ok())
                .map(|dir| dir.path())
                .filter(|dir| {
                    dir.components()
                        .last()
                        .and_then(|c| c.as_os_str().to_str())
                        .map(|c| c.starts_with("10.") && dir.join("km").is_dir())
                        .unwrap_or(false)
                })
                .max()
                .ok_or_else(|| format!("Cannot find a valid km dir in `{:?}`", windows_kits_dir))
            {
                Ok(max_lib_dir) => Ok(max_lib_dir.join("km")),
                Err(msg) => Err(BuildError { msg }),
            }
        }
        Err(_) => Err(BuildError {
            msg: format!("Cannot read dir: {:?}", windows_kits_dir),
        }),
    }
}

fn main() {
    let windows_kits_dir = get_windows_kits_dir().unwrap();
    let km_dir = get_km_dir(&windows_kits_dir).unwrap();

    let target = var("TARGET").unwrap();
    let arch = if target.contains("x86_64") {
        "x64"
    } else if target.contains("i686") {
        "x86"
    } else {
        panic!("Only x64 and x86 are supported!");
    };

    let wdk_lib_dir = km_dir.join(arch);

    println!(
        "cargo:rustc-link-search=native={}",
        wdk_lib_dir.to_str().unwrap()
    );
}
Koblingskonfigurasjon for en driverbygging
Lag en .cargo mappe og legg til en konfigurasjonsfil. Lastestøtter config.toml (foretrukket) og eldre config.
.cargo/config.toml
[build]
target = "x86_64-pc-windows-msvc"

rustflags = [
  # Pre-link args (nightly-only via -Z)
  "-Z", "pre-link-arg=/NOLOGO",
  "-Z", "pre-link-arg=/NXCOMPAT",
  "-Z", "pre-link-arg=/NODEFAULTLIB",
  "-Z", "pre-link-arg=/SUBSYSTEM:NATIVE",
  "-Z", "pre-link-arg=/DRIVER",
  "-Z", "pre-link-arg=/DYNAMICBASE",
  "-Z", "pre-link-arg=/INCREMENTAL:NO",
  "-Z", "pre-link-arg=/MANIFEST:NO",
  "-Z", "pre-link-arg=/PDBALTPATH:none",

  # Post-link args
  "-C", "link-arg=/OPT:REF,ICF",
  "-C", "link-arg=/ENTRY:driver_entry",
  "-C", "link-arg=/MERGE:.edata=.rdata",
  "-C", "link-arg=/MERGE:.rustc=.data",
  "-C", "link-arg=/INTEGRITYCHECK",
]
Implementering
Rust sender ikke et brukbart standardbibliotek i kjernemodus, så vi deaktiverer det med #![no_std]. Vi implementerer også en tilpasset panikkbehandler og gir et par symboler for å tilfredsstille MSVC-linkeren i dette minimale oppsettet.
Opprett src/lib.rs:
src/lib.rs
#![no_std]

mod dbg;
mod ntstatus;
mod types;

use ntstatus::*;
use types::*;

// Fixes linker expectations in some configurations.
#[no_mangle]
pub extern "system" fn __CxxFrameHandler3(
    _: *mut u8,
    _: *mut u8,
    _: *mut u8,
    _: *mut u8,
) -> i32 {
    0
}

// Fixes linker expectations. Floating-point is generally discouraged in kernel drivers.
#[export_name = "_fltused"]
static _FLTUSED: i32 = 0;

// Panic handler (no std, no unwinding)
#[cfg(not(test))]
#[panic_handler]
fn panic(_info: &core::panic::PanicInfo) -> ! {
    loop {}
}

// Driver entry point
#[no_mangle]
pub extern "system" fn driver_entry(_driver: PVOID, _path: PVOID) -> NTSTATUS {
    kd_print!("Hello, world!\n");
    STATUS_SUCCESS
}
Legg til grunnleggende Windows typealiaser:
src/types.rs
pub type NTSTATUS = u32;
pub type PCSTR = *const u8;
pub type PVOID = *mut core::ffi::c_void;
Legg til en minimal NTSTATUS konstant:
src/ntstatus.rs
use crate::types::*;

pub const STATUS_SUCCESS: NTSTATUS = 0x00000000;
Kjernefeilsøkingsutgang med DbgPrint
Nå skal vi importere DbgPrint from ntoskrnl og pakk den inn med en liten makro slik at vi ikke glemmer nullterminatoren.
src/dbg.rs
use crate::types::*;

#[link(name = "ntoskrnl")]
extern "C" {
    #[allow(dead_code)]
    pub fn DbgPrint(format: PCSTR, ...) -> NTSTATUS;
}

#[macro_export]
#[cfg(debug_assertions)]
macro_rules! kd_print {
    ($string: expr) => {
        unsafe {
            $crate::dbg::DbgPrint(concat!("[hello_win_kernel.sys] ", $string, "\0").as_ptr())
        }
    };

    ($string: expr, $($x:tt)*) => {
        unsafe {
            $crate::dbg::DbgPrint(
                concat!("[hello_win_kernel.sys] ", $string, "\0").as_ptr(),
                $($x)*
            )
        }
    };
}

#[macro_export]
#[cfg(not(debug_assertions))]
macro_rules! kd_print {
    ($string: expr) => {};
    ($string: expr, $($x:tt)*) => {};
}
På dette tidspunktet kan du bygge vellykket. Deretter automatiserer vi omdøping/signering og testinnlasting.
Utplassering og testing
For å teste en driver i en VM, må du vanligvis:
- Bygg
.dllartifact - Gi det nytt navn til
.sys - Signer den (testsertifikat er nok for testmodus)
- Last den inn som en tjeneste og bekreft utdata
Vi automatiserer disse trinnene med cargo-make.
Installer det:
cargo install cargo-makeKonfigurer Windows SDK verktøybane
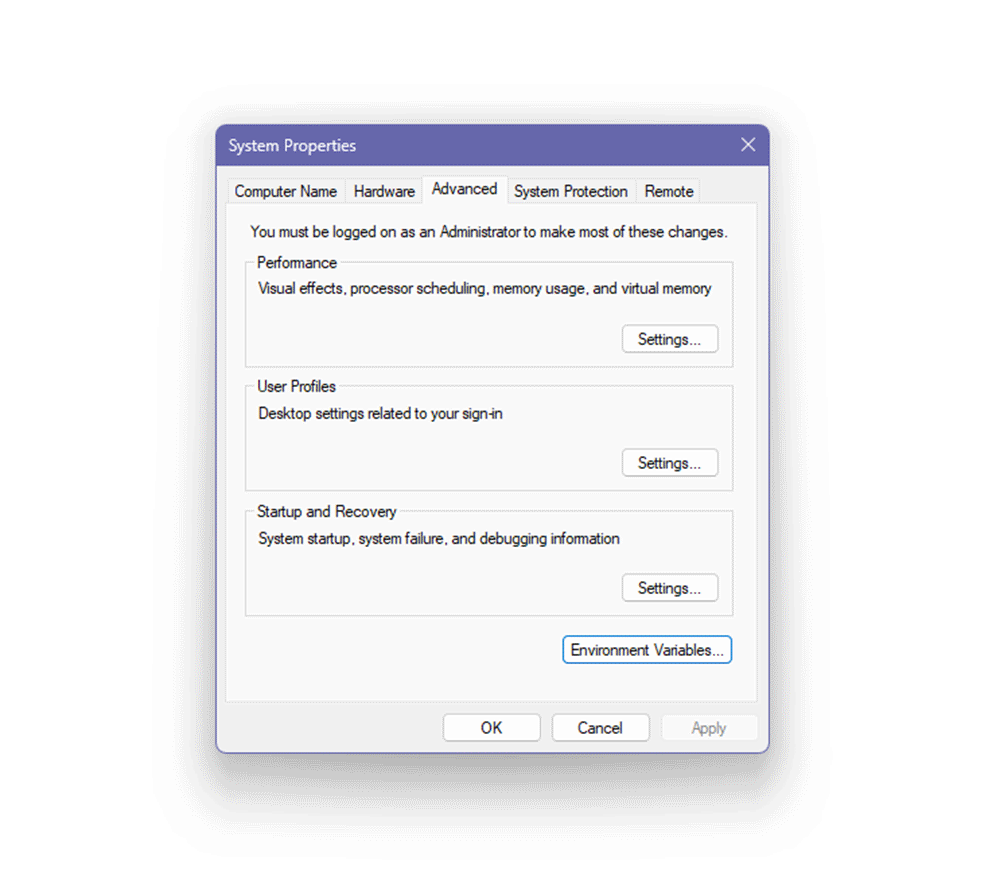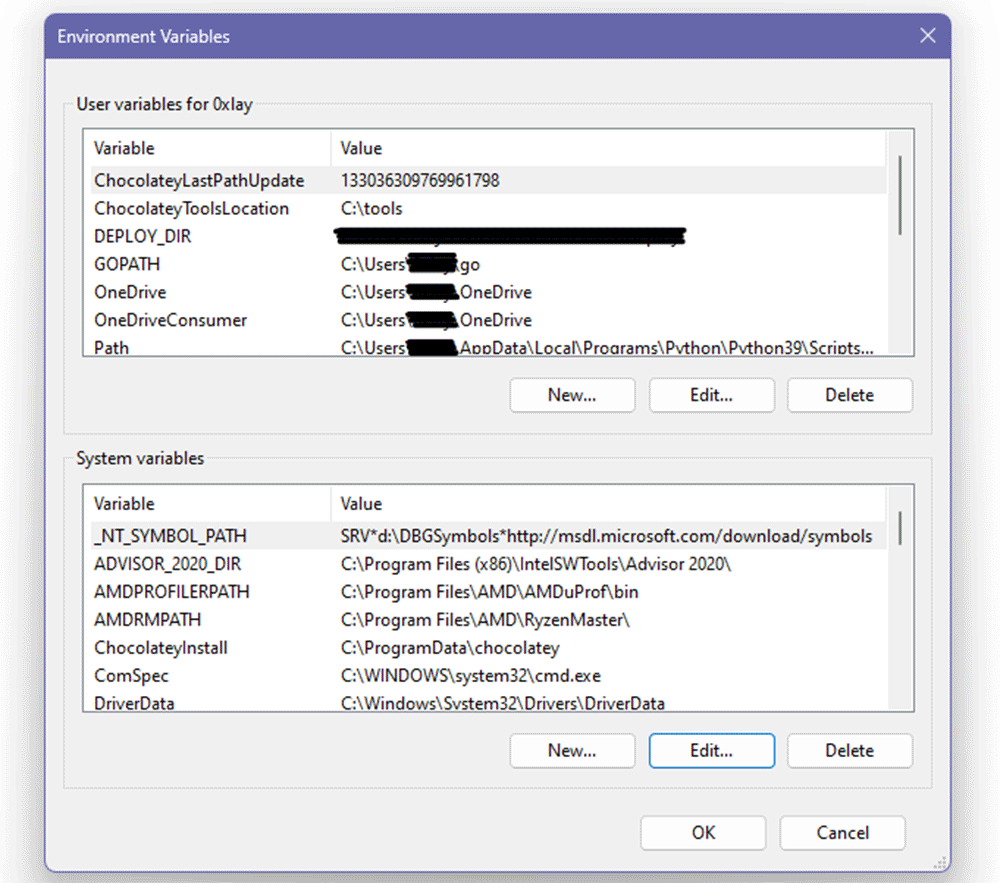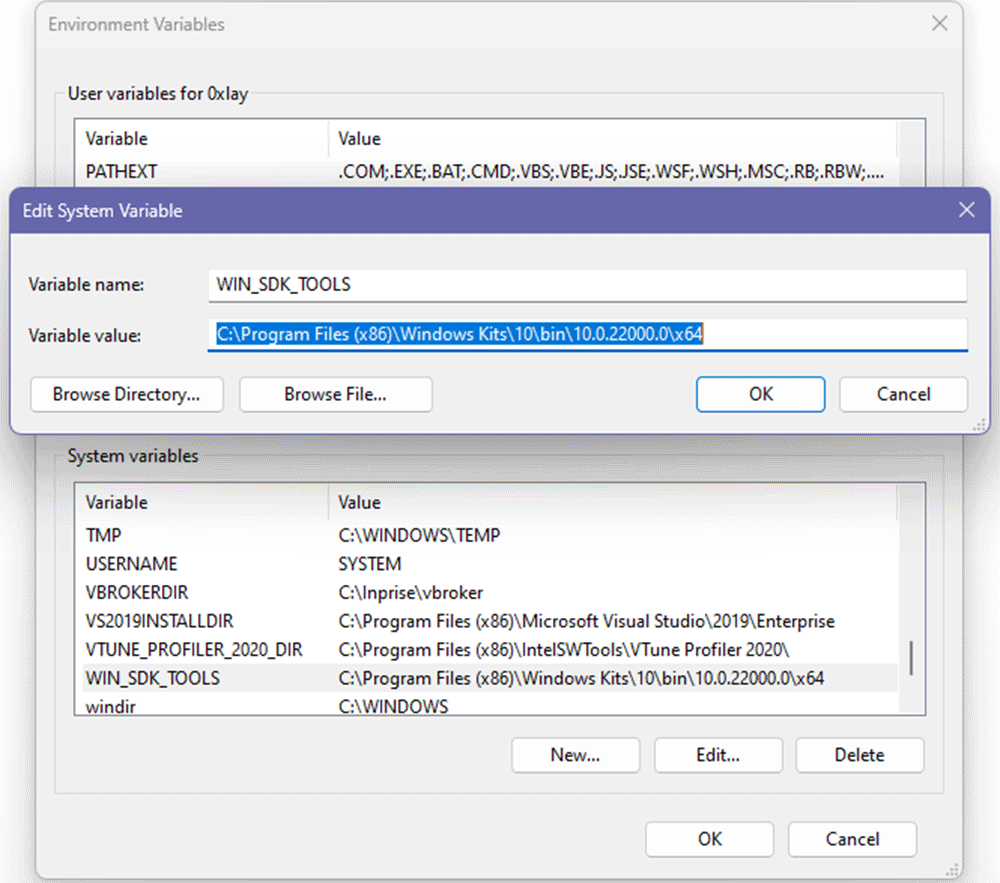
Opprett en systemmiljøvariabel kalt WIN_SDK_TOOLS peker på Windows SDK verktøymappen.
Trinn:
- Åpne Se avanserte systeminnstillinger
- Gå til Avansert tab
- Klikk Miljøvariabler
- Under Systemvariabler, klikk Nytt
- Gi det et navn
WIN_SDK_TOOLS - Sett verdien til Windows SDK verktøybanen
- Klikk OK
Legg til et lasteromsskript
Opprett makefile.toml i prosjektroten:
makefile.toml
[env.development]
TARGET_PATH = "target/x86_64-pc-windows-msvc/debug"

[env.release]
TARGET_PATH = "target/x86_64-pc-windows-msvc/release"
BUILD_FLAGS = "--release"

[tasks.build-driver]
script = [
  "cargo build %BUILD_FLAGS%"
]

[tasks.rename-driver]
dependencies = ["build-driver"]
ignore_errors = true
script = [
  "cd %TARGET_PATH%",
  "rename hello_win_kernel.dll hello_win_kernel.sys"
]

[tasks.sign-driver]
dependencies = ["build-driver", "rename-driver"]
script = [
  ""%WIN_SDK_TOOLS%\\makecert.exe" -r -pe -ss PrivateCertStore -n "CN=hello_win_kernel_cert" hello_win_kernel_cert.cer",
  ""%WIN_SDK_TOOLS%\\signtool.exe" sign /fd sha256 /v /s PrivateCertStore /n "hello_win_kernel_cert" /t http://timestamp.digicert.com /a %TARGET_PATH%/hello_win_kernel.sys"
]

[tasks.deploy]
dependencies = ["sign-driver"]
script = [
  "mkdir bin",
  "move hello_win_kernel_cert.cer bin\\hello_win_kernel_cert.cer",
  "move %TARGET_PATH%\\hello_win_kernel.sys bin\\hello_win_kernel.sys"
]

[tasks.cleanup]
script = [
  "rmdir /s /q bin",
  "cargo clean"
]
Bygg, gi nytt navn, signer og distribuer:
cargo make deployRengjør alt:
cargo make cleanupKun tegn:
cargo make sign-driverTest i en Windows VM
Sørg for at testsignering og kjernefeilsøking er aktivert (og start på nytt hvis du endret innstillinger):
bcdedit -set TESTSIGNING ON
bcdedit /debug on
Kopier til VM:en:
bin/hello_win_kernel.sysbin/hello_win_kernel_cert.cer- Sysinternals
DebugView.exe
I DebugView:
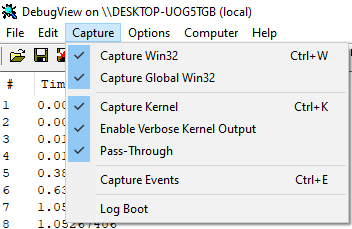
- Aktiver Fangst
- Sjekk Fang kjernen
- Aktiver Utførlig kjerneutgang
 Registrer sjåførtjenesten:
sc create hello_win_kernel binPath= "FullPath\hello_win_kernel.sys" type= kernel start= demandStart det:
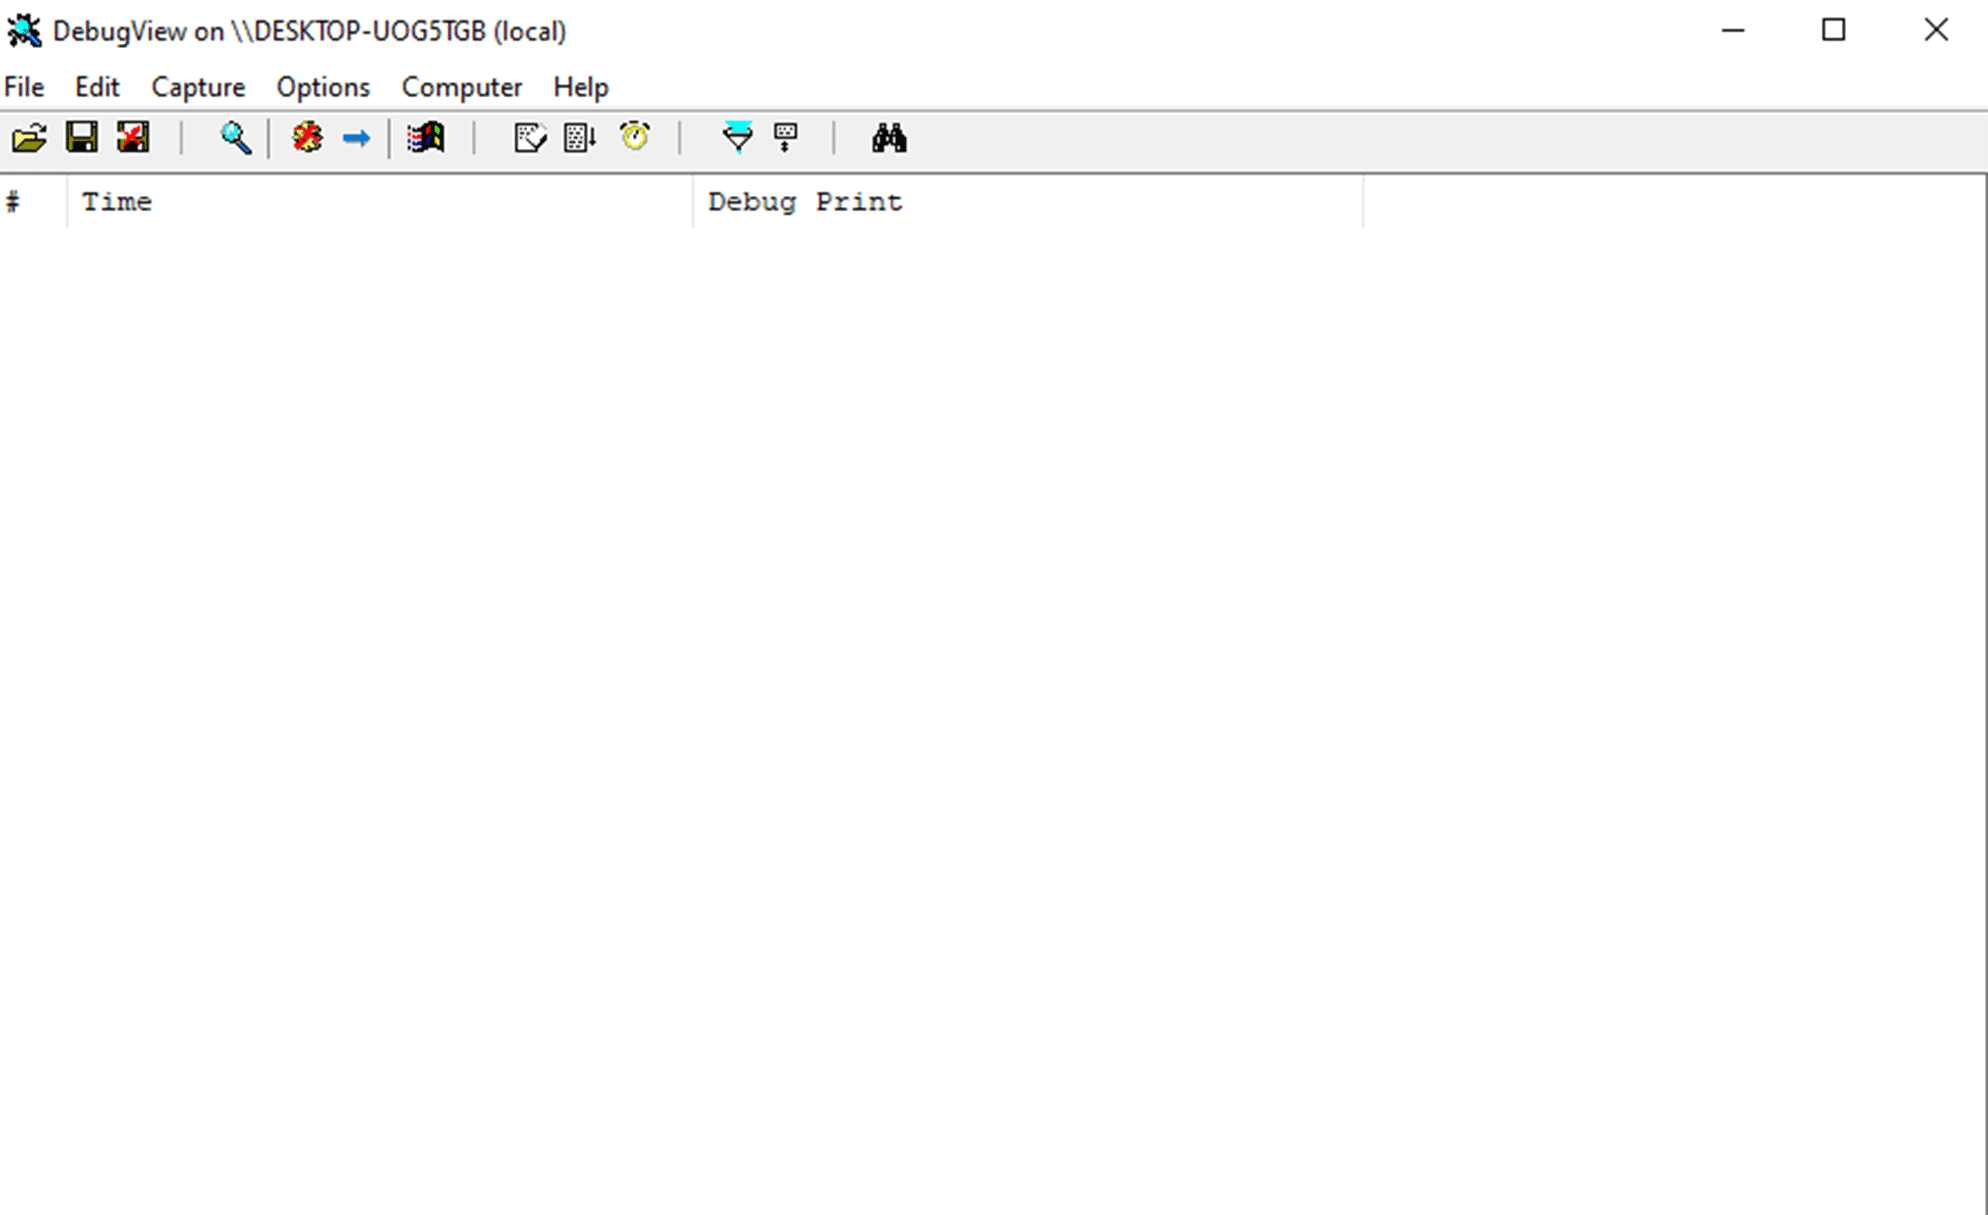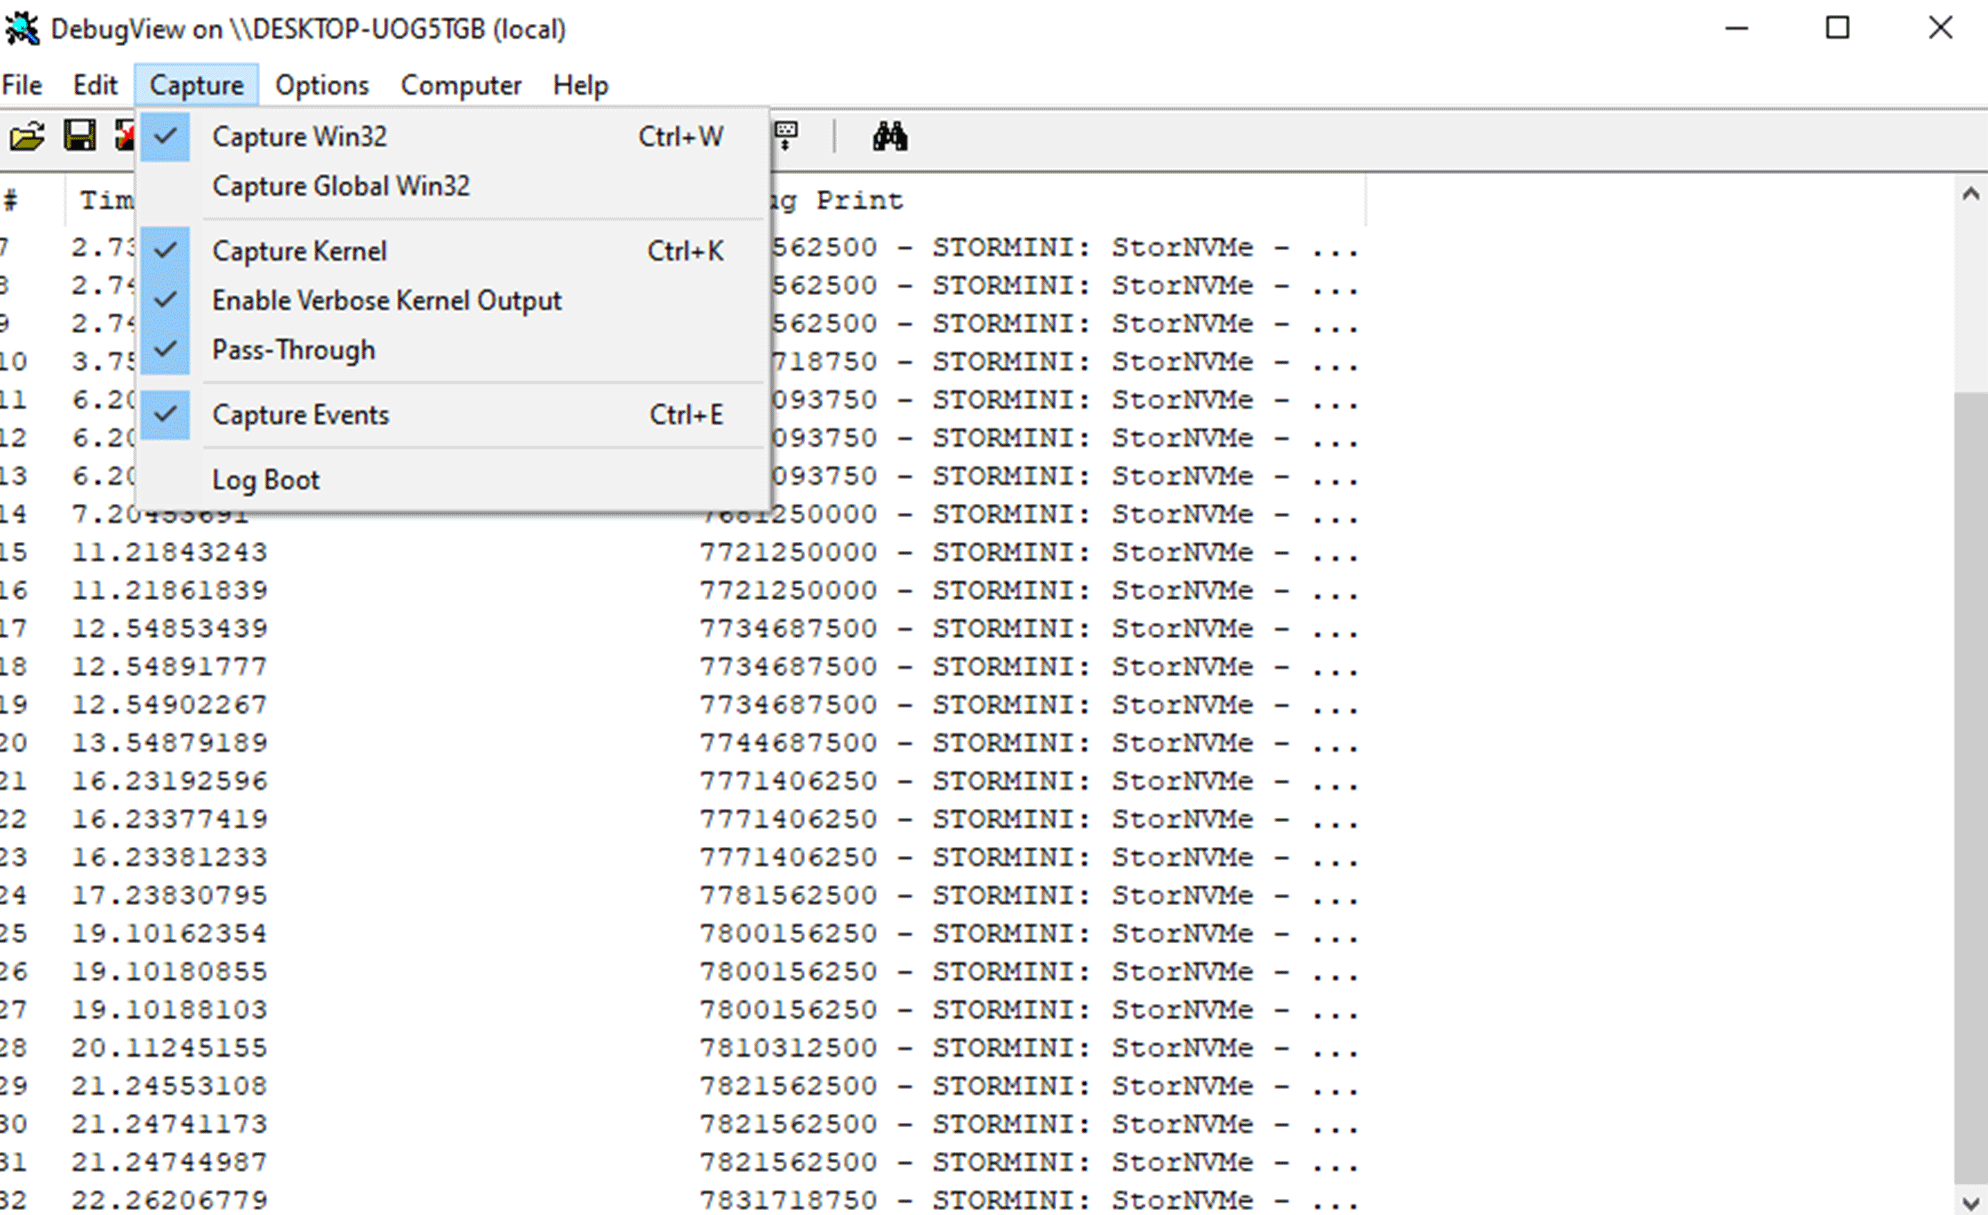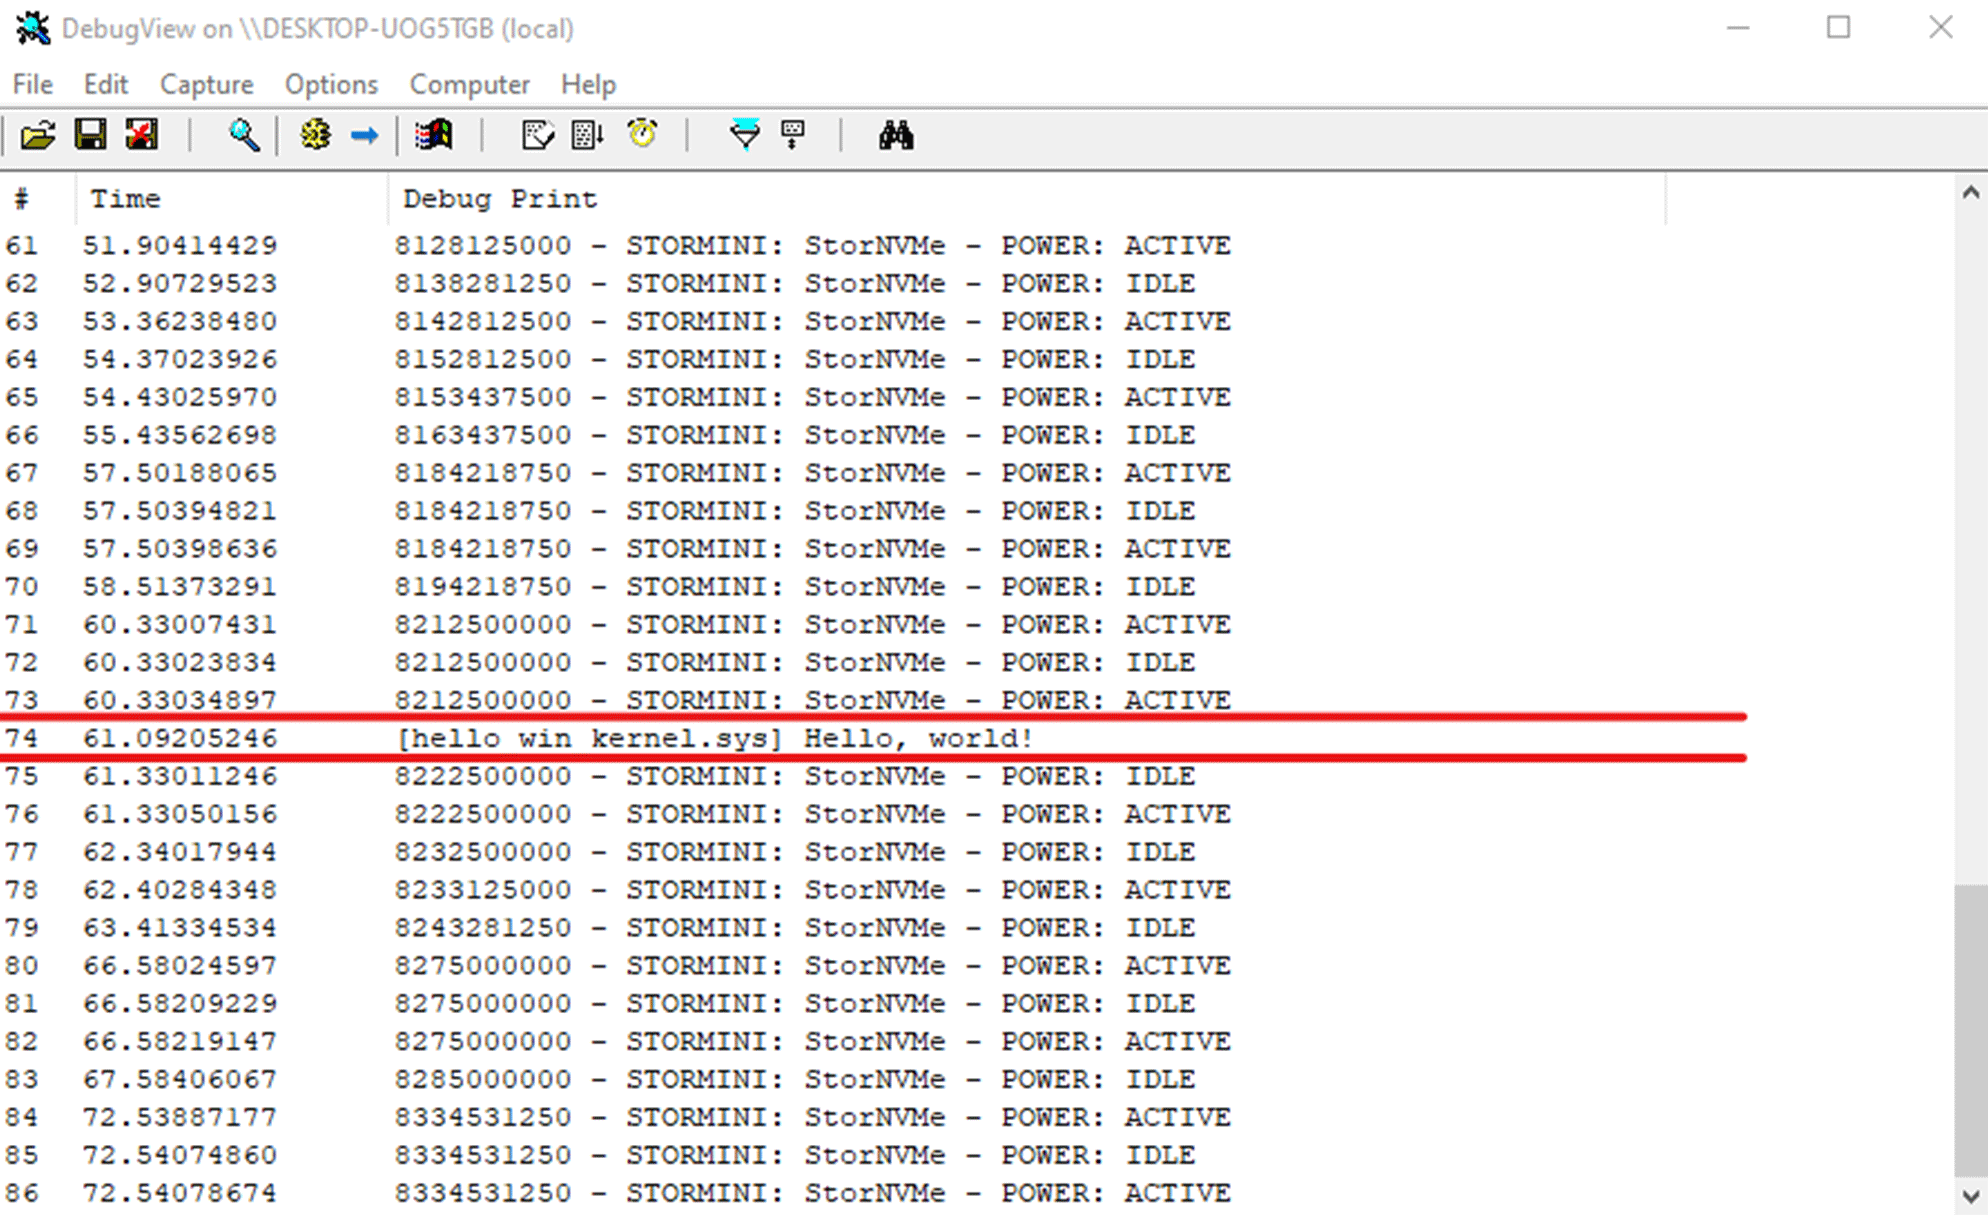
sc start hello_win_kernelHvis alt er riktig, vil DebugView vise:
[hello_win_kernel.sys] Hello, world!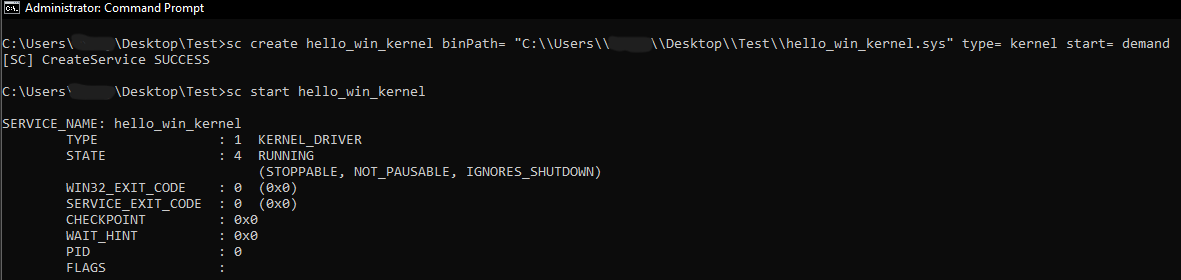
C++ sammenligning (hello world driver)
For referanse, her er minimum tilsvarende driveroppføring i C++:
#include <wdm.h>

extern "C" {
    DRIVER_INITIALIZE DriverEntry;
}

#ifdef ALLOC_PRAGMA
#pragma alloc_text(INIT, DriverEntry)
#endif

_Use_decl_annotations_
NTSTATUS DriverEntry([[maybe_unused]] PDRIVER_OBJECT DriverObject,
                     [[maybe_unused]] PUNICODE_STRING RegistryPath)
{
    DbgPrint("[hello-win-kernel-cpp.sys] Hello, World!\n");
    return STATUS_SUCCESS;
}
Sammendrag
Du har bygget en minimal Windows-kjernedriver i Rust: konfigurert nattlig, koblet mot WDK-biblioteker, implementert en no_std inngangspunkt og validert kjerneutgang via DebugView. Rust kan føles mer "manuell" enn C/C++ på dette området i dag, men det tilbyr kraftige sikkerhetsverktøy på språknivå som er verdt installasjonskostnadene.
Herfra er de mest produktive neste trinnene legitime sjåførprimitiver:
- opprette et enhetsobjekt og symbolsk lenke
- implementere IRP-utsendelsesrutiner
- IOCTL-kommunikasjon
- trygge omslag rundt kjernen APIs
- logging og strukturerte feilhåndteringsmønstre for
no_std
Referanser
- Lastebyggingsskript: https://doc.rust-lang.org/cargo/reference/build-scripts.html
- Alternativer for MSVC-linker: https://learn.microsoft.com/cpp/build/reference/linker-options?view=msvc-170
- WDK nedlasting: https://learn.microsoft.com/windows-hardware/drivers/download-the-wdk
- Sysinternals Suite: https://learn.microsoft.com/sysinternals/downloads/sysinternals-suite