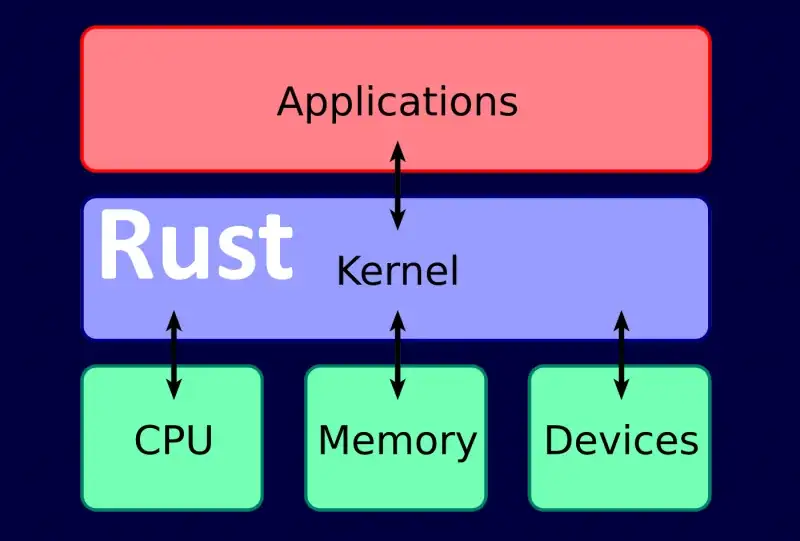
Johdatus Windows Kernel-ohjainkehitykseen Rust
Sisällys
- Johdanto
- Riippuvuudet
- Kehitys
- Kokoonpano
- Toteutus
- Käyttöönotto ja testaus
- Yhteenveto
- Viitteet
Johdanto
Hei! Kiva, että olet täällä. Tässä viestissä rakennamme pienen Windows-ytimen ohjaimen Rust. Kyllä, se Rust. Trendikäs, äänekäs ja todella hyödyllinen.
Tämä artikkeli pysyy turvallisella, perustavanlaatuisella puolella: työkaluketjun asetukset, linkittäminen WDK:ta vastaan, no_std, minimaalisen ohjaimen sisääntulopisteen ja ytimen virheenkorjaustulosteen kautta DbgPrint. Tästä voit siirtyä oikeutettuihin seuraaviin vaiheisiin, kuten IOCTL-käsittelyyn, laiteobjekteihin, IRP-lähetysrutiineihin ja todelliseen ohjainarkkitehtuuriin.
Jos et vielä tunne Rust, pärjäät silti: näytän myös vastaavan esimerkin C++. Tarvitset vain aikaa, C/C++-kokemuksen ja perustiedot kernel-tilan kehityksestä.
Miksi Rust? Koska se voi tarjota suorituskyvyn lähellä C/C++ ja samalla vahvat muistin turvallisuustakuut kielitasolla. Monet suuret organisaatiot investoivat muistiturvalliseen koodiin ja erityisesti Rust:iin, ja Rust-ekosysteemi toimitetaan nopeasti vakaalla julkaisulla noin 6 viikon välein ja erillisellä öisellä kanavalla.
⚠️ Etiikka ja turvallisuushuomautusYtimen ajurit toimivat äärimmäisillä oikeuksilla. Käytä näitä tekniikoita vain oppimiseen, tutkimukseen ja lailliseen kehittämiseen.
Riippuvuudet
Seuraa (tai kopioi/liitä) asenna:
- Rust: https://www.rust-lang.org/tools/install
- Windows SDK: https://developer.microsoft.com/windows/downloads/windows-sdk/
- Windows WDK: https://learn.microsoft.com/windows-hardware/drivers/download-the-wdk
- Sysinternals Suite (DebugView): https://learn.microsoft.com/sysinternals/downloads/sysinternals-suite
Haluat myös virtuaalikoneen (VMWare, Hyper-V, VirtualBox, QEMU) Windows 10 x 64 or Windows 11, testiallekirjoitus käytössä, ja ytimen virheenkorjaus käytössä.
Ota testitila ja ytimen virheenkorjaus käyttöön ja käynnistä sitten uudelleen:
⚠️ Suorita pääte järjestelmänvalvojana
# Enable Test Signing mode
bcdedit -set TESTSIGNING ON

# Enable kernel debugging
bcdedit /debug on
Kehitys
Kokoonpano
Luo uusi Rust-kirjastoprojekti:
cargo new hello-win-kernel --libHankkeen rakenne:
hello-win-kernel/
  src/lib.rs
  .gitignore
  Cargo.toml
Rust:ssa main.rs on binäärien sisääntulopiste ja lib.rs on kirjastojen sisäänkäynti. Rakennamme ajurin dynaamisena kirjastoartefaktiksi.
Muokkaa Cargo.toml:
- Lisää a
[lib]osa ja setticrate-type = ["cdylib"]joten Rust tuottaa C-yhteensopivan dynaamisen kirjaston. - Aseta
panic = "abort"sekä virheenkorjaus- että julkaisuprofiileille purkamiskäyttäytymisen välttämiseksi. - Lisää
winregkuten a rakentaa riippuvuutta WDK/Windows Kits -polkujen lukemiseen rekisteristäbuild.rs.
Cargo.toml
[package]
name = "hello-win-kernel"
version = "0.1.0"
edition = "2021"

[lib]
path = "src/lib.rs"
crate-type = ["cdylib"]

[profile.dev]
panic = "abort"

[profile.release]
panic = "abort"

[build-dependencies]
winreg = "0.50.0"
Luo a rust-toolchain tiedosto projektin juureen pakottaaksesi iltaisin (tarvitsemme linkityksen aikana vain öisiä lippuja):
rust-toolchain
nightlyLisää koontiskripti WDK-kirjastojen etsimiseksi
Ajurin rakentamiseksi meidän on yhdistettävä joitakin WDK-kirjastoja (esim. ntoskrnl). Lisäämme kirjaston hakupolut rakennusvaiheessa kautta build.rs.
Luo build.rs:
build.rs
extern crate winreg;

use std::env::var;
use std::error::Error;
use std::fmt;
use std::path::{Path, PathBuf};
use winreg::enums::*;
use winreg::RegKey;

const WIN_KITS_KEY: &str = r"SOFTWARE\Microsoft\Windows Kits\Installed Roots";

#[derive(Debug)]
struct BuildError {
    msg: String,
}

impl Error for BuildError {}

impl fmt::Display for BuildError {
    fn fmt(&self, f: &mut fmt::Formatter) -> fmt::Result {
        write!(f, "BuildError: {}", self.msg)
    }
}

fn get_windows_kits_dir() -> Result<PathBuf, BuildError> {
    let hklm = RegKey::predef(HKEY_LOCAL_MACHINE);
    match hklm.open_subkey(WIN_KITS_KEY) {
        Ok(key) => match key.get_value::<String, _>("KitsRoot10") {
            Ok(dir) => Ok(dir.into()),
            Err(_) => Err(BuildError {
                msg: format!("Cannot get value: {}", WIN_KITS_KEY),
            }),
        },
        Err(_) => Err(BuildError {
            msg: format!("Cannot open subkey: {}", WIN_KITS_KEY),
        }),
    }
}

fn get_km_dir(windows_kits_dir: &PathBuf) -> Result<PathBuf, BuildError> {
    match Path::new(windows_kits_dir).join("lib").read_dir() {
        Ok(read_dir) => {
            match read_dir
                .filter_map(|dir| dir.ok())
                .map(|dir| dir.path())
                .filter(|dir| {
                    dir.components()
                        .last()
                        .and_then(|c| c.as_os_str().to_str())
                        .map(|c| c.starts_with("10.") && dir.join("km").is_dir())
                        .unwrap_or(false)
                })
                .max()
                .ok_or_else(|| format!("Cannot find a valid km dir in `{:?}`", windows_kits_dir))
            {
                Ok(max_lib_dir) => Ok(max_lib_dir.join("km")),
                Err(msg) => Err(BuildError { msg }),
            }
        }
        Err(_) => Err(BuildError {
            msg: format!("Cannot read dir: {:?}", windows_kits_dir),
        }),
    }
}

fn main() {
    let windows_kits_dir = get_windows_kits_dir().unwrap();
    let km_dir = get_km_dir(&windows_kits_dir).unwrap();

    let target = var("TARGET").unwrap();
    let arch = if target.contains("x86_64") {
        "x64"
    } else if target.contains("i686") {
        "x86"
    } else {
        panic!("Only x64 and x86 are supported!");
    };

    let wdk_lib_dir = km_dir.join(arch);

    println!(
        "cargo:rustc-link-search=native={}",
        wdk_lib_dir.to_str().unwrap()
    );
}
Linkkerin kokoonpano ajurin koontiversiota varten
Luo a .cargo kansio ja lisää asetustiedosto. Lastin tuet config.toml (suositus) ja vanhemmat config.
.cargo/config.toml
[build]
target = "x86_64-pc-windows-msvc"

rustflags = [
  # Pre-link args (nightly-only via -Z)
  "-Z", "pre-link-arg=/NOLOGO",
  "-Z", "pre-link-arg=/NXCOMPAT",
  "-Z", "pre-link-arg=/NODEFAULTLIB",
  "-Z", "pre-link-arg=/SUBSYSTEM:NATIVE",
  "-Z", "pre-link-arg=/DRIVER",
  "-Z", "pre-link-arg=/DYNAMICBASE",
  "-Z", "pre-link-arg=/INCREMENTAL:NO",
  "-Z", "pre-link-arg=/MANIFEST:NO",
  "-Z", "pre-link-arg=/PDBALTPATH:none",

  # Post-link args
  "-C", "link-arg=/OPT:REF,ICF",
  "-C", "link-arg=/ENTRY:driver_entry",
  "-C", "link-arg=/MERGE:.edata=.rdata",
  "-C", "link-arg=/MERGE:.rustc=.data",
  "-C", "link-arg=/INTEGRITYCHECK",
]
Toteutus
Rust ei toimita käyttökelpoista vakiokirjastoa ydintilassa, joten poistamme sen käytöstä #![no_std]. Toteutamme myös mukautetun paniikkikäsittelijän ja tarjoamme pari symbolia MSVC-linkkerin tyydyttämiseksi tässä minimaalisessa asennuksessa.
Luo src/lib.rs:
src/lib.rs
#![no_std]

mod dbg;
mod ntstatus;
mod types;

use ntstatus::*;
use types::*;

// Fixes linker expectations in some configurations.
#[no_mangle]
pub extern "system" fn __CxxFrameHandler3(
    _: *mut u8,
    _: *mut u8,
    _: *mut u8,
    _: *mut u8,
) -> i32 {
    0
}

// Fixes linker expectations. Floating-point is generally discouraged in kernel drivers.
#[export_name = "_fltused"]
static _FLTUSED: i32 = 0;

// Panic handler (no std, no unwinding)
#[cfg(not(test))]
#[panic_handler]
fn panic(_info: &core::panic::PanicInfo) -> ! {
    loop {}
}

// Driver entry point
#[no_mangle]
pub extern "system" fn driver_entry(_driver: PVOID, _path: PVOID) -> NTSTATUS {
    kd_print!("Hello, world!\n");
    STATUS_SUCCESS
}
Lisää Windows-tyypin aliaksia:
src/types.rs
pub type NTSTATUS = u32;
pub type PCSTR = *const u8;
pub type PVOID = *mut core::ffi::c_void;
Lisää minimaalinen NTSTATUS-vakio:
src/ntstatus.rs
use crate::types::*;

pub const STATUS_SUCCESS: NTSTATUS = 0x00000000;
Ytimen virheenkorjaustulostus DbgPrintillä
Nyt tuodaan DbgPrint from ntoskrnl ja kääri se pienellä makrolla, jotta emme unohda nollapäätettä.
src/dbg.rs
use crate::types::*;

#[link(name = "ntoskrnl")]
extern "C" {
    #[allow(dead_code)]
    pub fn DbgPrint(format: PCSTR, ...) -> NTSTATUS;
}

#[macro_export]
#[cfg(debug_assertions)]
macro_rules! kd_print {
    ($string: expr) => {
        unsafe {
            $crate::dbg::DbgPrint(concat!("[hello_win_kernel.sys] ", $string, "\0").as_ptr())
        }
    };

    ($string: expr, $($x:tt)*) => {
        unsafe {
            $crate::dbg::DbgPrint(
                concat!("[hello_win_kernel.sys] ", $string, "\0").as_ptr(),
                $($x)*
            )
        }
    };
}

#[macro_export]
#[cfg(not(debug_assertions))]
macro_rules! kd_print {
    ($string: expr) => {};
    ($string: expr, $($x:tt)*) => {};
}
Tässä vaiheessa voit rakentaa onnistuneesti. Seuraavaksi automatisoimme uudelleennimeämisen/allekirjoituksen ja testilatauksen.
Käyttöönotto ja testaus
Voit testata ohjainta virtuaalikoneessa yleensä:
- Rakenna
.dllartifact - Nimeä se uudelleen muotoon
.sys - Allekirjoita (testitodistus riittää testitilaan)
- Lataa se palveluna ja tarkista tulos
Automatisoimme nämä vaiheet cargo-make.
Asenna se:
cargo install cargo-makeMääritä Windows SDK työkalupolku
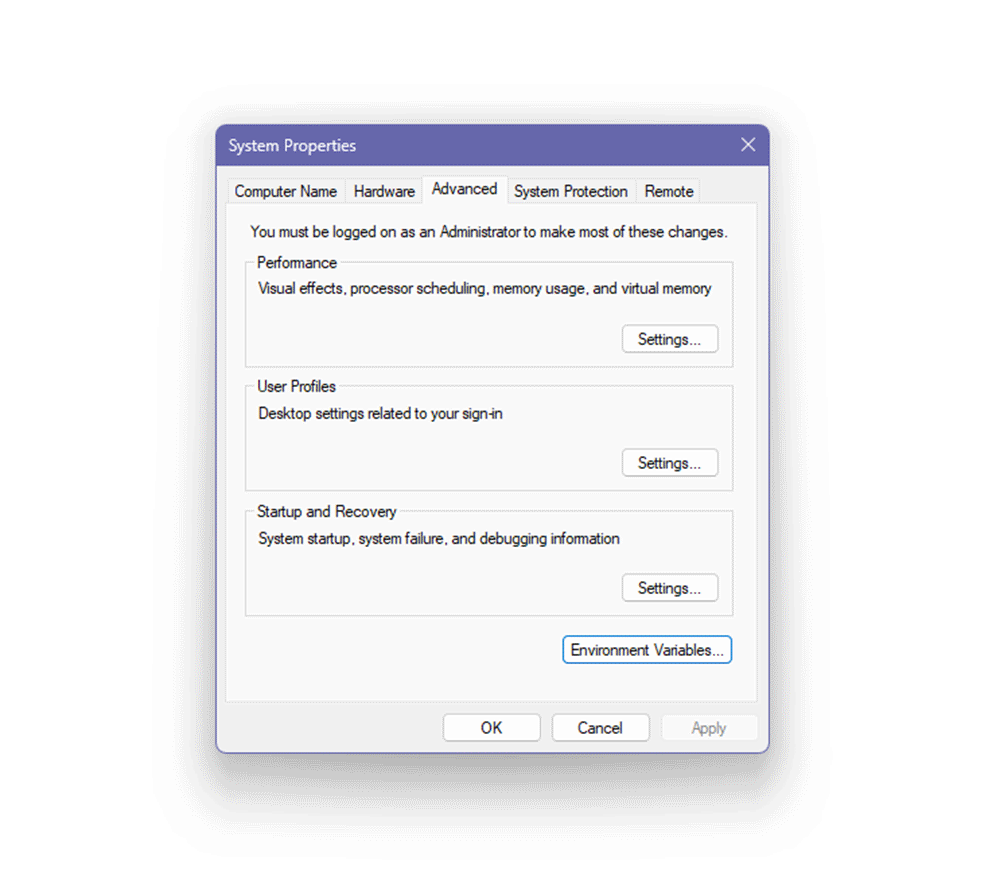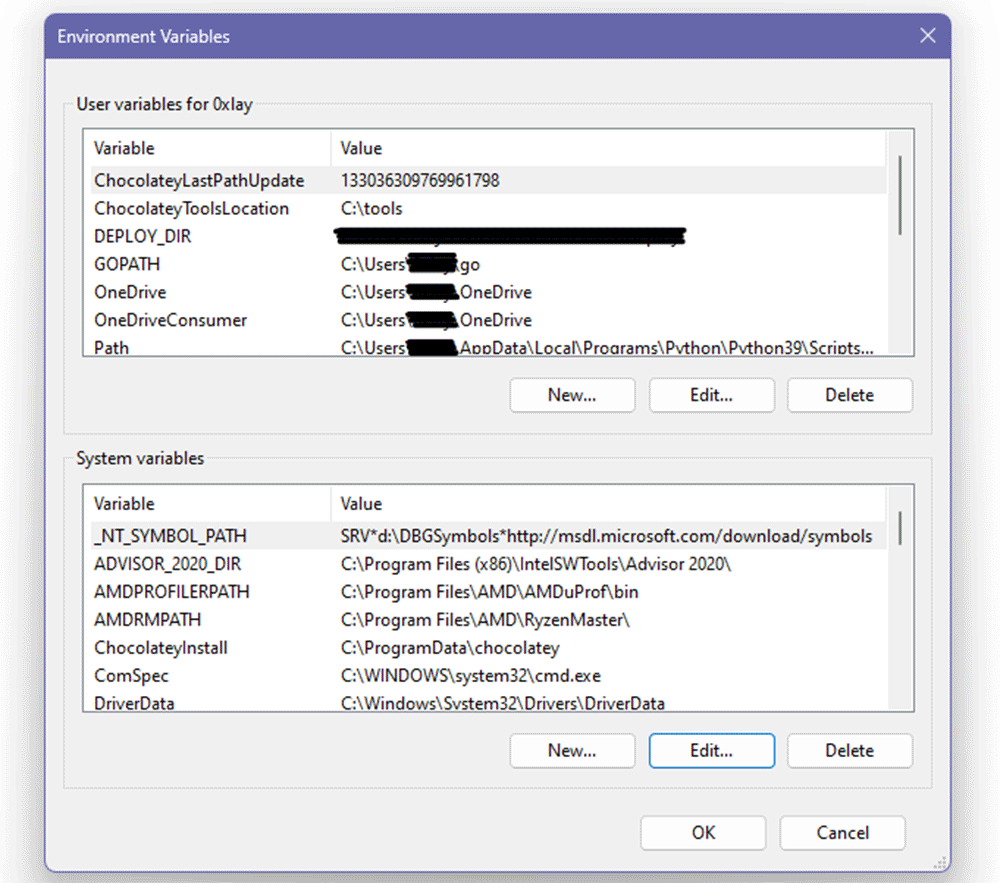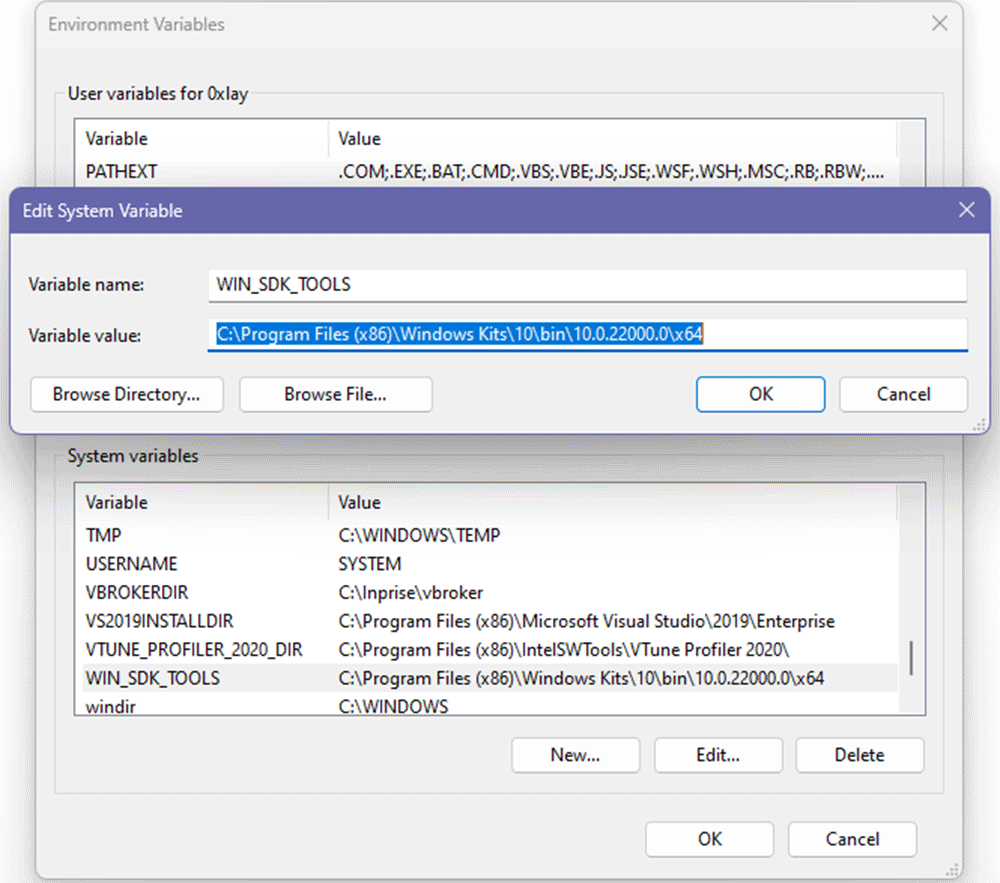
Luo järjestelmäympäristömuuttuja nimeltä WIN_SDK_TOOLS osoittaa Windows SDK-työkalukansioosi.
Vaiheet:
- Avaa Näytä järjestelmän lisäasetukset
- Siirry osoitteeseen Edistynyt tab
- Napsauta Ympäristömuuttujat
- Under Järjestelmän muuttujat, napsauta Uusi
- Nimeä se
WIN_SDK_TOOLS - Aseta arvoksi Windows SDK työkalupolku
- Napsauta OK
Lisää lastinvalmistusskripti
Luo makefile.toml projektin juuressa:
makefile.toml
[env.development]
TARGET_PATH = "target/x86_64-pc-windows-msvc/debug"

[env.release]
TARGET_PATH = "target/x86_64-pc-windows-msvc/release"
BUILD_FLAGS = "--release"

[tasks.build-driver]
script = [
  "cargo build %BUILD_FLAGS%"
]

[tasks.rename-driver]
dependencies = ["build-driver"]
ignore_errors = true
script = [
  "cd %TARGET_PATH%",
  "rename hello_win_kernel.dll hello_win_kernel.sys"
]

[tasks.sign-driver]
dependencies = ["build-driver", "rename-driver"]
script = [
  ""%WIN_SDK_TOOLS%\\makecert.exe" -r -pe -ss PrivateCertStore -n "CN=hello_win_kernel_cert" hello_win_kernel_cert.cer",
  ""%WIN_SDK_TOOLS%\\signtool.exe" sign /fd sha256 /v /s PrivateCertStore /n "hello_win_kernel_cert" /t http://timestamp.digicert.com /a %TARGET_PATH%/hello_win_kernel.sys"
]

[tasks.deploy]
dependencies = ["sign-driver"]
script = [
  "mkdir bin",
  "move hello_win_kernel_cert.cer bin\\hello_win_kernel_cert.cer",
  "move %TARGET_PATH%\\hello_win_kernel.sys bin\\hello_win_kernel.sys"
]

[tasks.cleanup]
script = [
  "rmdir /s /q bin",
  "cargo clean"
]
Rakenna, nimeä uudelleen, allekirjoita ja ota käyttöön:
cargo make deployPuhdista kaikki:
cargo make cleanupVain allekirjoitus:
cargo make sign-driverTestaa Windows-VM:ssä
Varmista, että testiallekirjoitus ja ytimen virheenkorjaus ovat käytössä (ja käynnistä uudelleen, jos muutit asetuksia):
bcdedit -set TESTSIGNING ON
bcdedit /debug on
Kopioi VM:lle:
bin/hello_win_kernel.sysbin/hello_win_kernel_cert.cer- Sysinternals
DebugView.exe
DebugView'ssa:
- Ota käyttöön Kaappaa
- Tarkista Kaappaa ydin
- Ota käyttöön Monisanainen ytimen lähtö
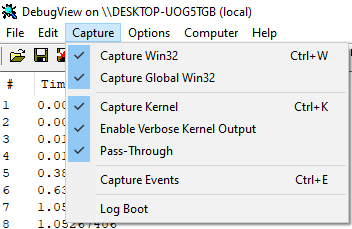
 Rekisteröi kuljettajapalvelu:
sc create hello_win_kernel binPath= "FullPath\hello_win_kernel.sys" type= kernel start= demandAloita se:
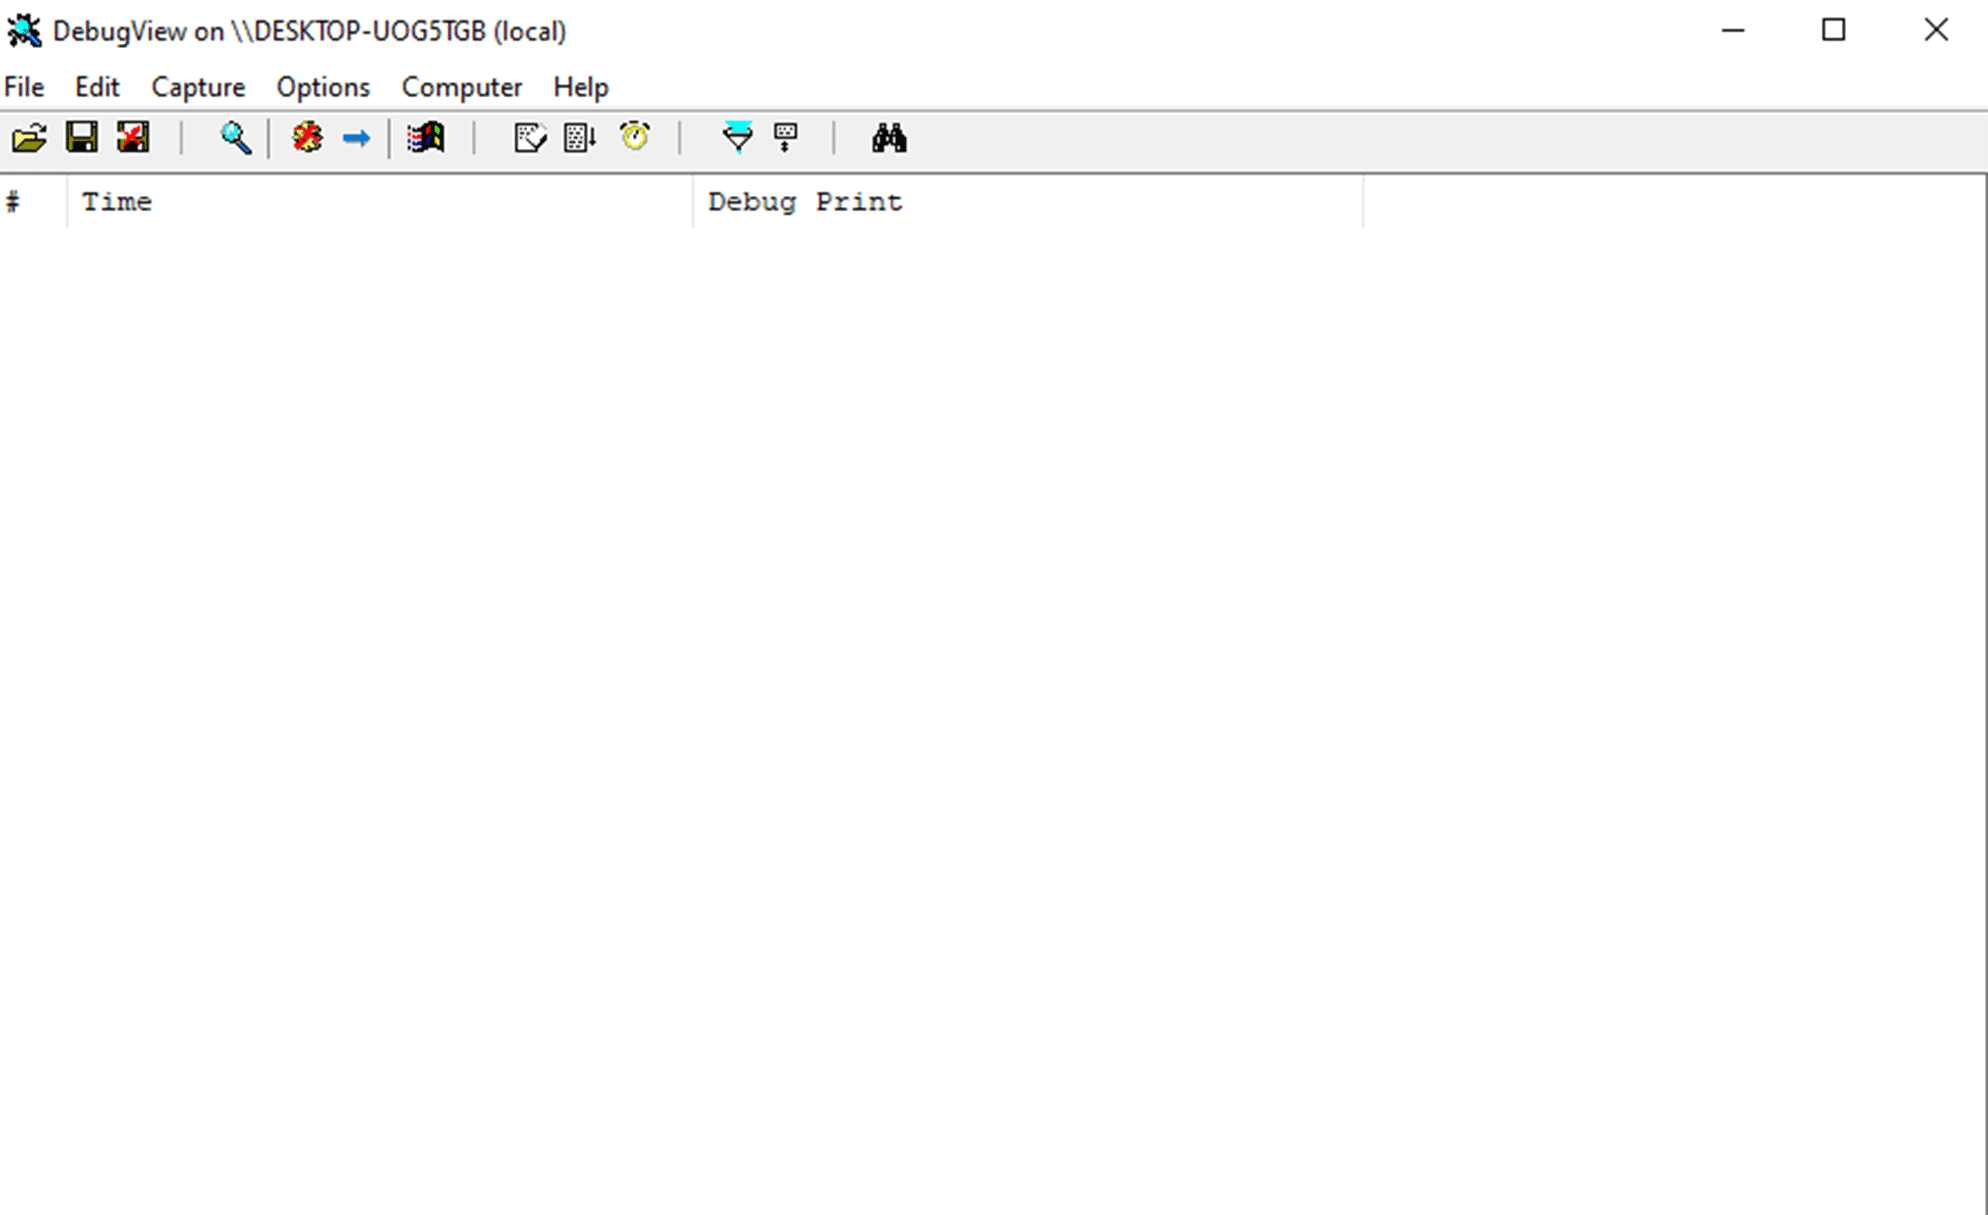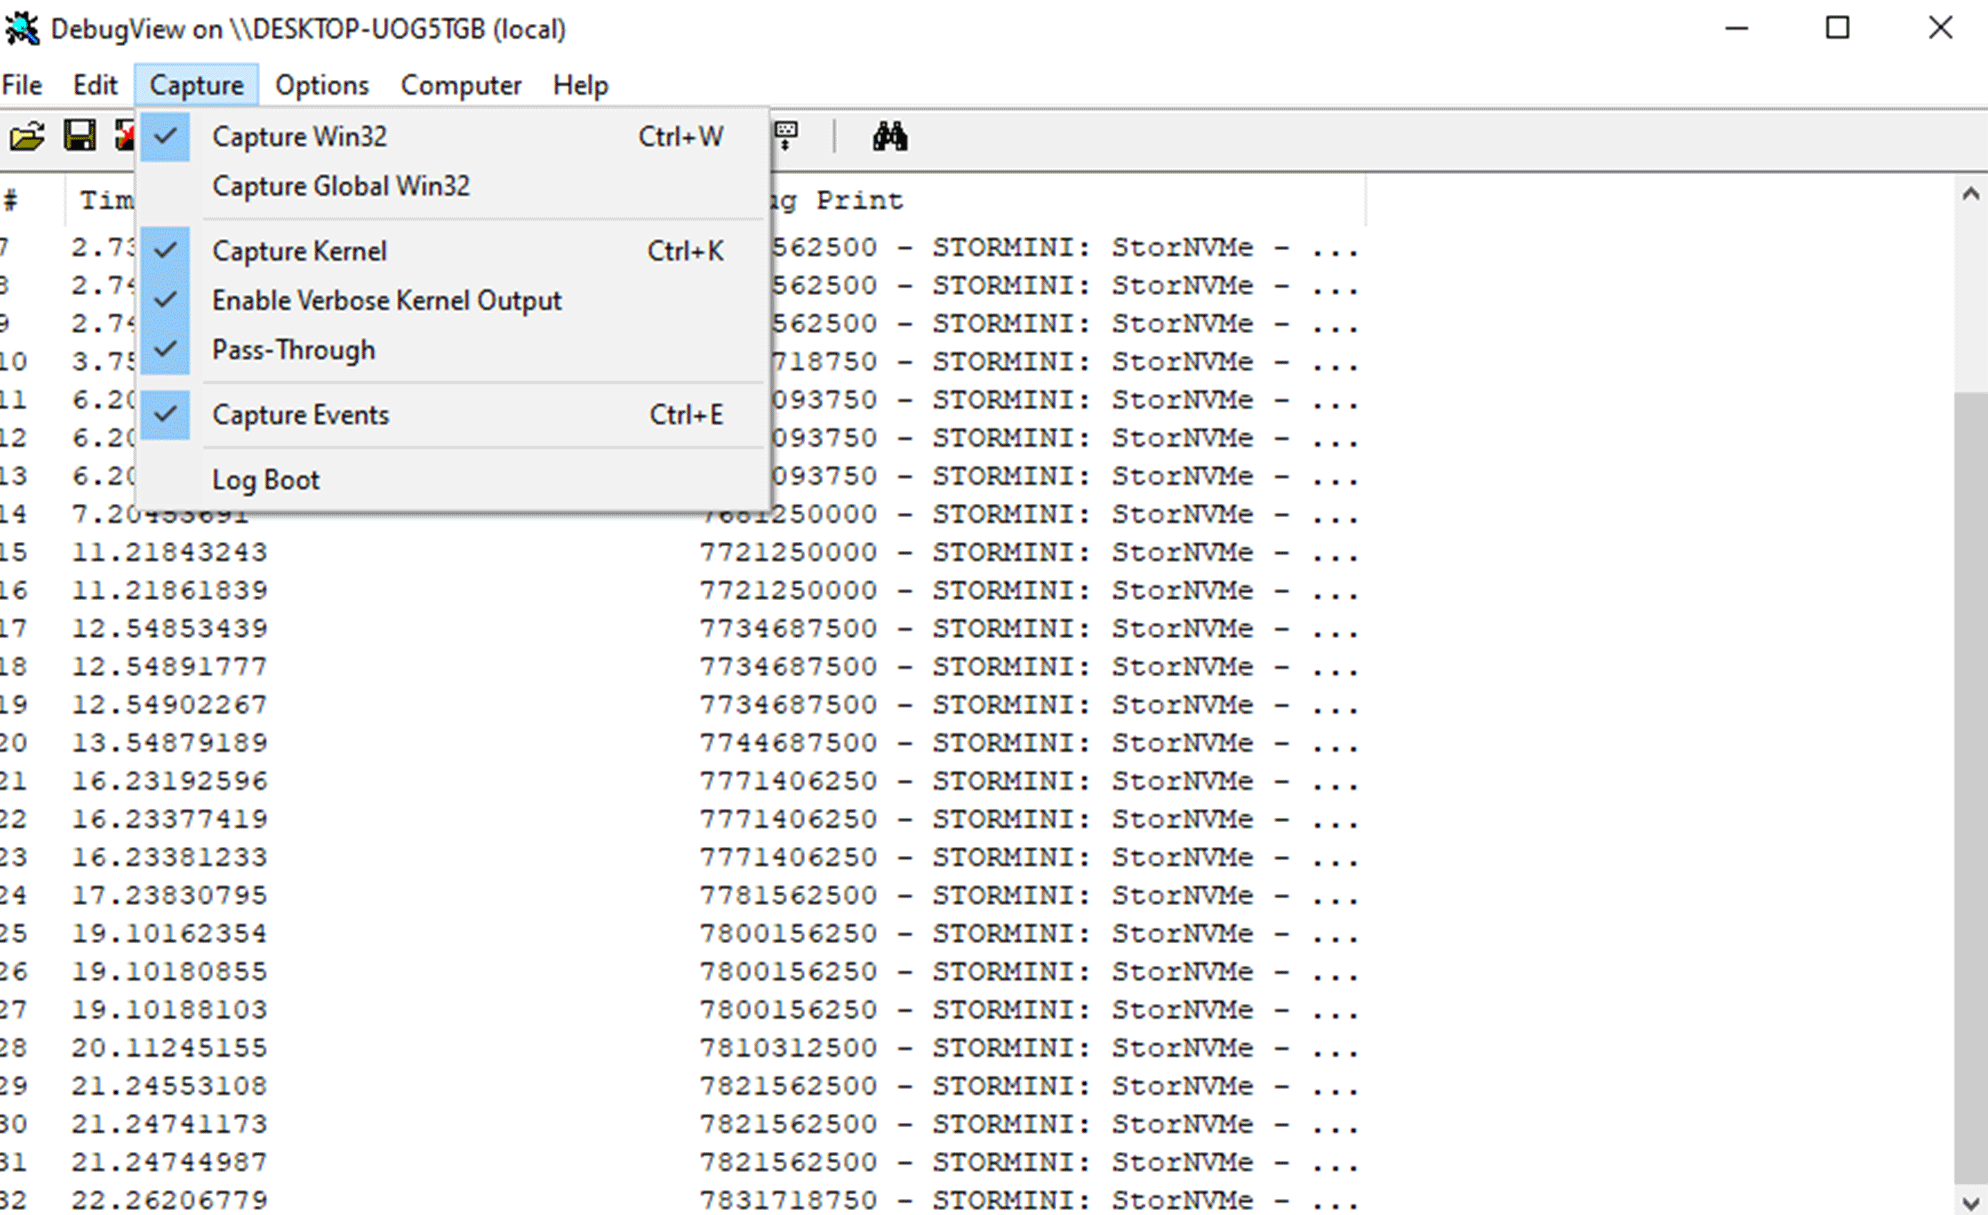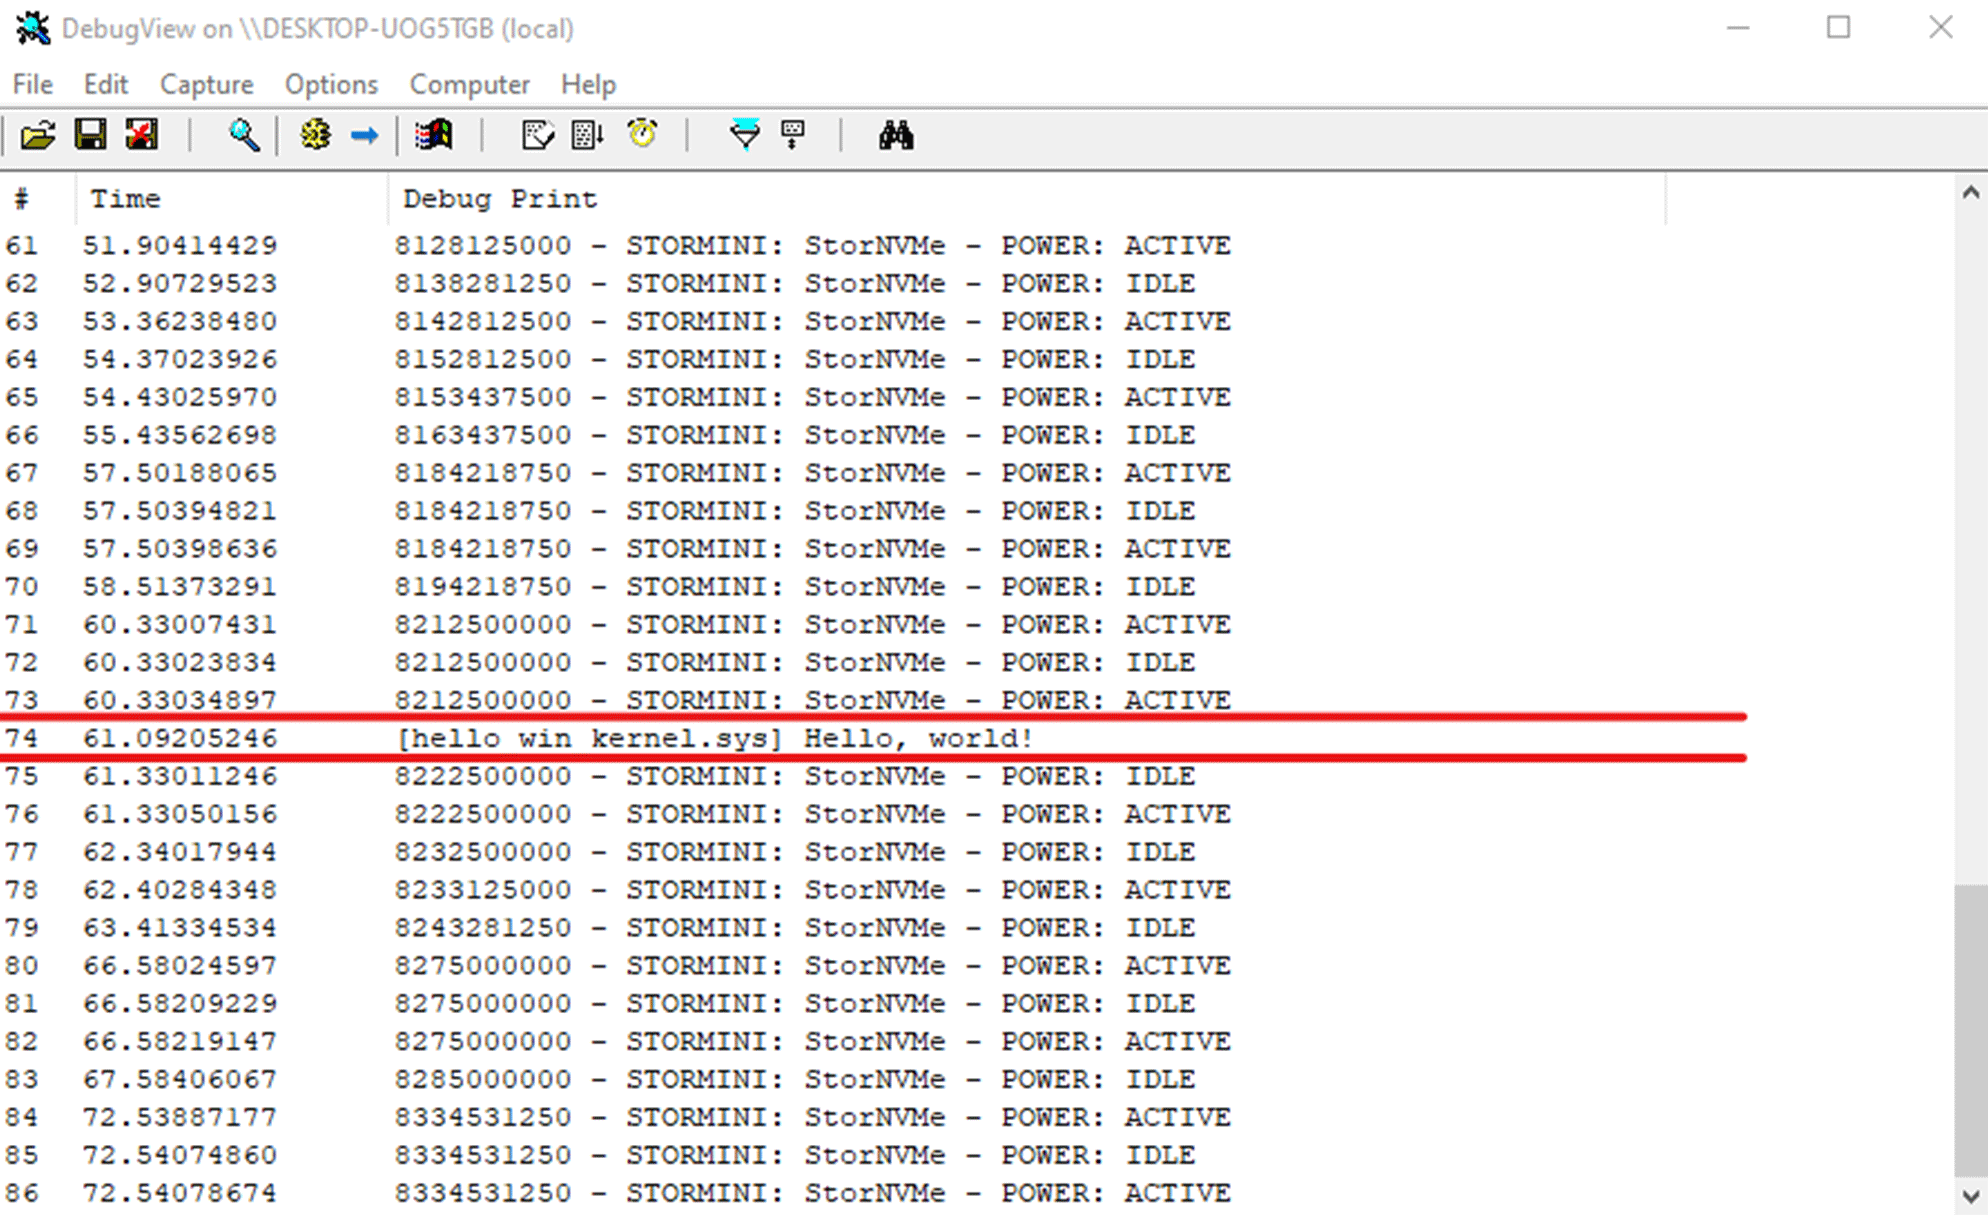
sc start hello_win_kernelJos kaikki on oikein, DebugView näyttää:
[hello_win_kernel.sys] Hello, world!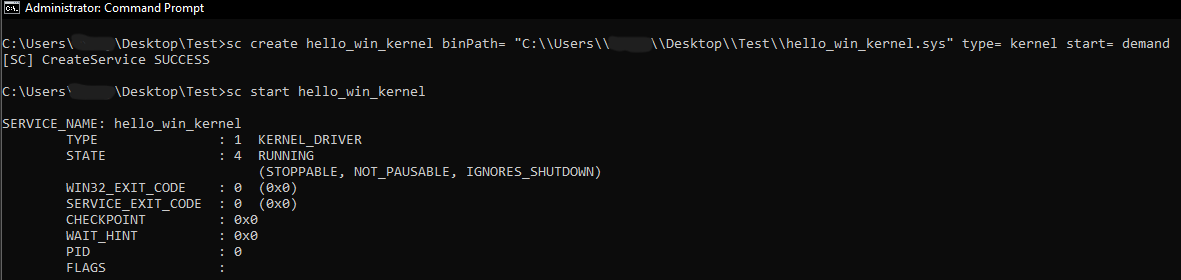
C++ vertailu (hei maailman kuljettaja)
Viitteeksi tässä on vastaava vähimmäisohjainmerkintä C++:ssa:
#include <wdm.h>

extern "C" {
    DRIVER_INITIALIZE DriverEntry;
}

#ifdef ALLOC_PRAGMA
#pragma alloc_text(INIT, DriverEntry)
#endif

_Use_decl_annotations_
NTSTATUS DriverEntry([[maybe_unused]] PDRIVER_OBJECT DriverObject,
                     [[maybe_unused]] PUNICODE_STRING RegistryPath)
{
    DbgPrint("[hello-win-kernel-cpp.sys] Hello, World!\n");
    return STATUS_SUCCESS;
}
Yhteenveto
Olet rakentanut minimaalisen Windows-ytimen ajurin Rustissa: määritetty öisin, linkitetty WDK-kirjastoja vastaan, otettu käyttöön no_std aloituspiste ja validoitu ytimen tulos DebugView'n kautta. Rust voi tuntua "manuaalisemmalta" kuin C/C++ tässä tilassa, mutta se tarjoaa tehokkaita kielitason turvatyökaluja, jotka ovat asennuskustannusten arvoisia.
Tästä eteenpäin tuottavimpia ovat seuraavat vaiheet lailliset kuljettajaprimitiivit:
- laiteobjektin ja symbolisen linkin luominen
- IRP-lähetysrutiinien toteuttaminen
- IOCTL-viestintä
- turvalliset kääreet ytimen ympärillä APIs
- lokikirjaus ja strukturoidut virheenkäsittelymallit
no_std
Viitteet
- Cargo build -skriptit: https://doc.rust-lang.org/cargo/reference/build-scripts.html
- MSVC-linkityksen vaihtoehdot: https://learn.microsoft.com/cpp/build/reference/linker-options?view=msvc-170
- WDK lataus: https://learn.microsoft.com/windows-hardware/drivers/download-the-wdk
- Sysinternals Suite: https://learn.microsoft.com/sysinternals/downloads/sysinternals-suite